ORBIT / EXPLORE & UNDERSTAND
首页 机器人机器人
从感知到行动,看机器人如何与世界相遇。 入门观察参考 6–8 岁原理探索参考 9–12 岁进阶理解参考 13 岁以上
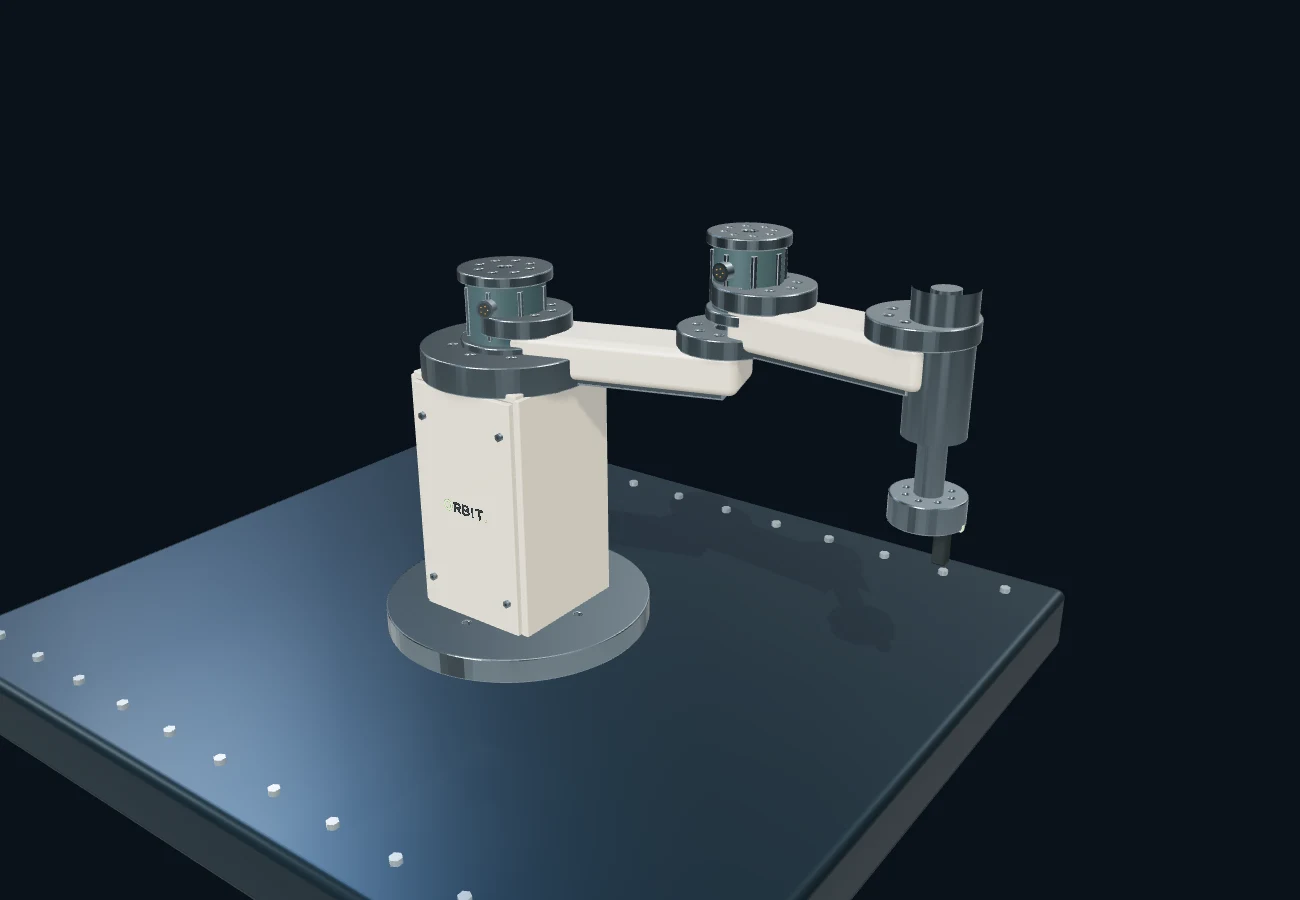
暂不可用SCARA 机器人
观察水平关节与竖直滑轴怎样配合,完成定位和装配。
04 组结构 · 04 段演示
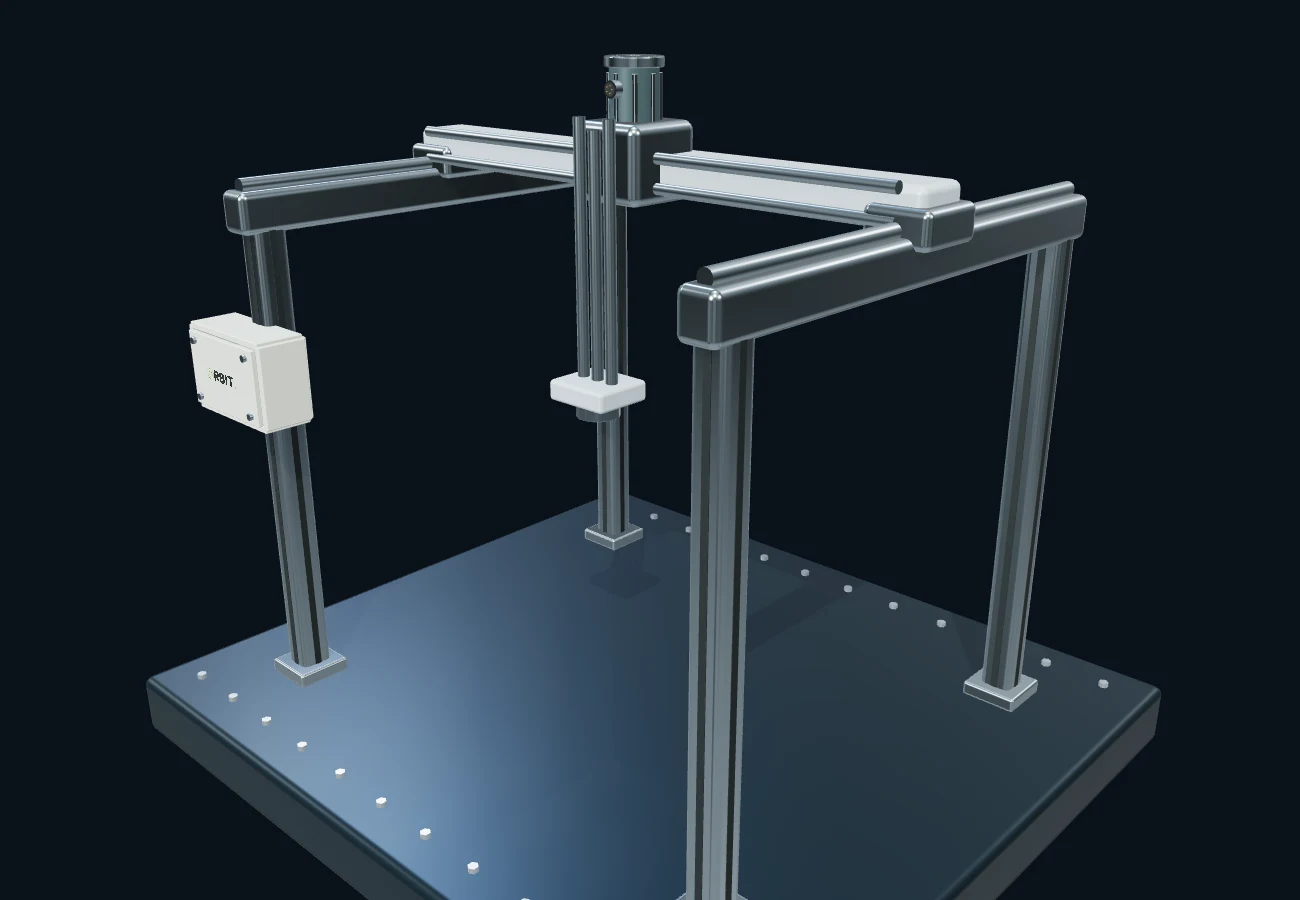
暂不可用龙门搬运机器人
分别移动三条直线轴,看空间坐标怎样决定工具位置。
04 组结构 · 04 段演示
暂不可用独立舵轮底盘
分别控制轮向和轮速,看底盘如何边走边转并受速度限制。
04 组结构 · 06 节原理演示
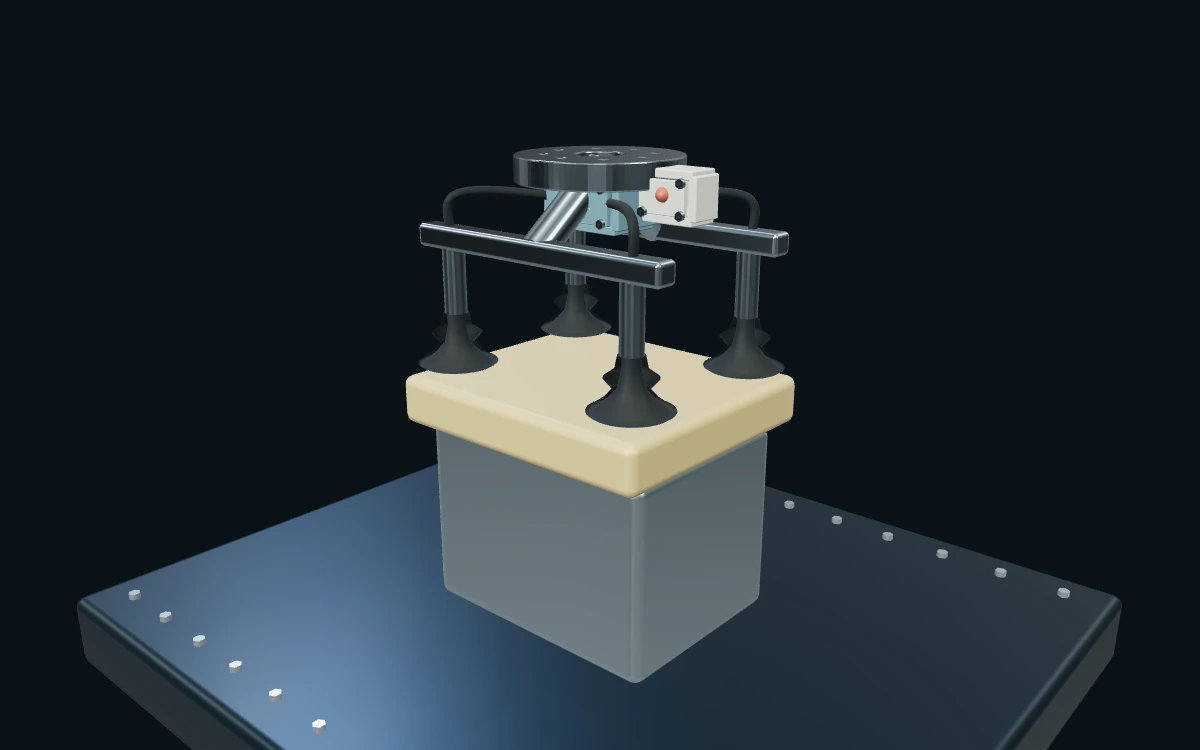
暂不可用真空吸附末端
比较密封、吸附和释放,理解真空吸盘为何需要贴合表面。
04 组结构 · 04 段演示
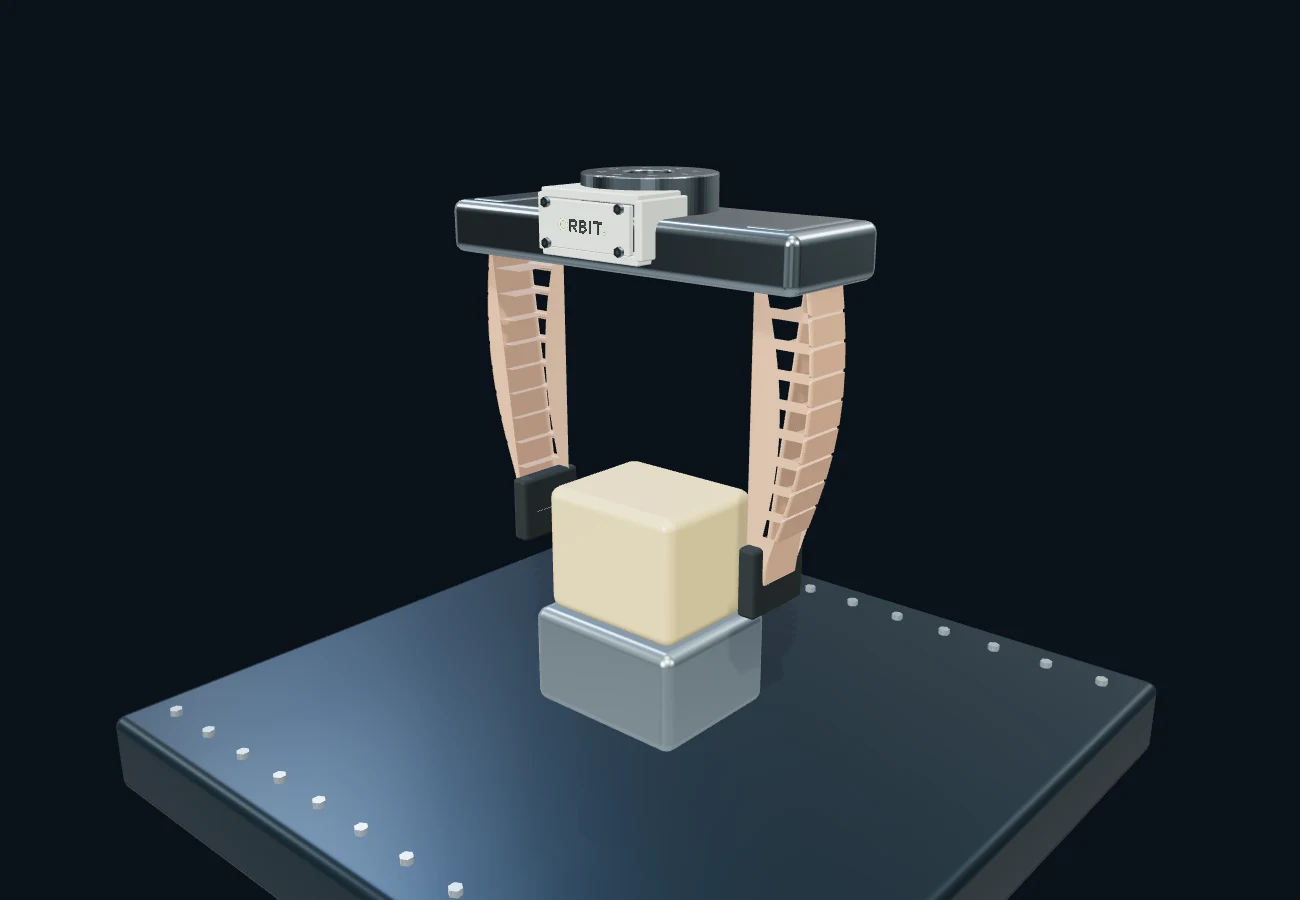
暂不可用柔性夹爪
观察柔性手指弯曲包覆,理解贴合形状与夹持的关系。
04 组结构 · 04 段演示
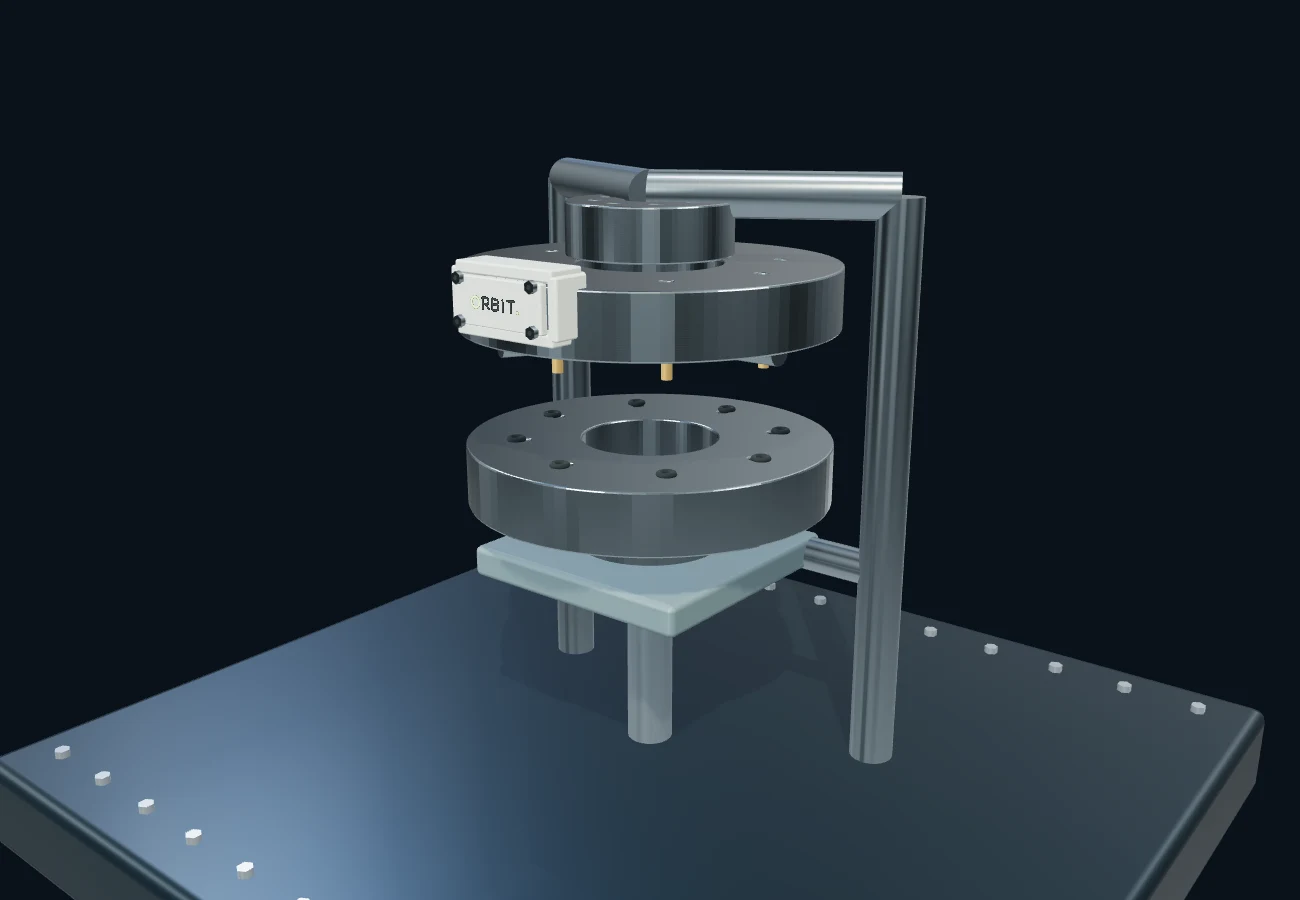
暂不可用机器人末端快换
跟随对准、锁紧与分离,观察机械接口怎样更换工具。
04 组结构 · 04 段演示
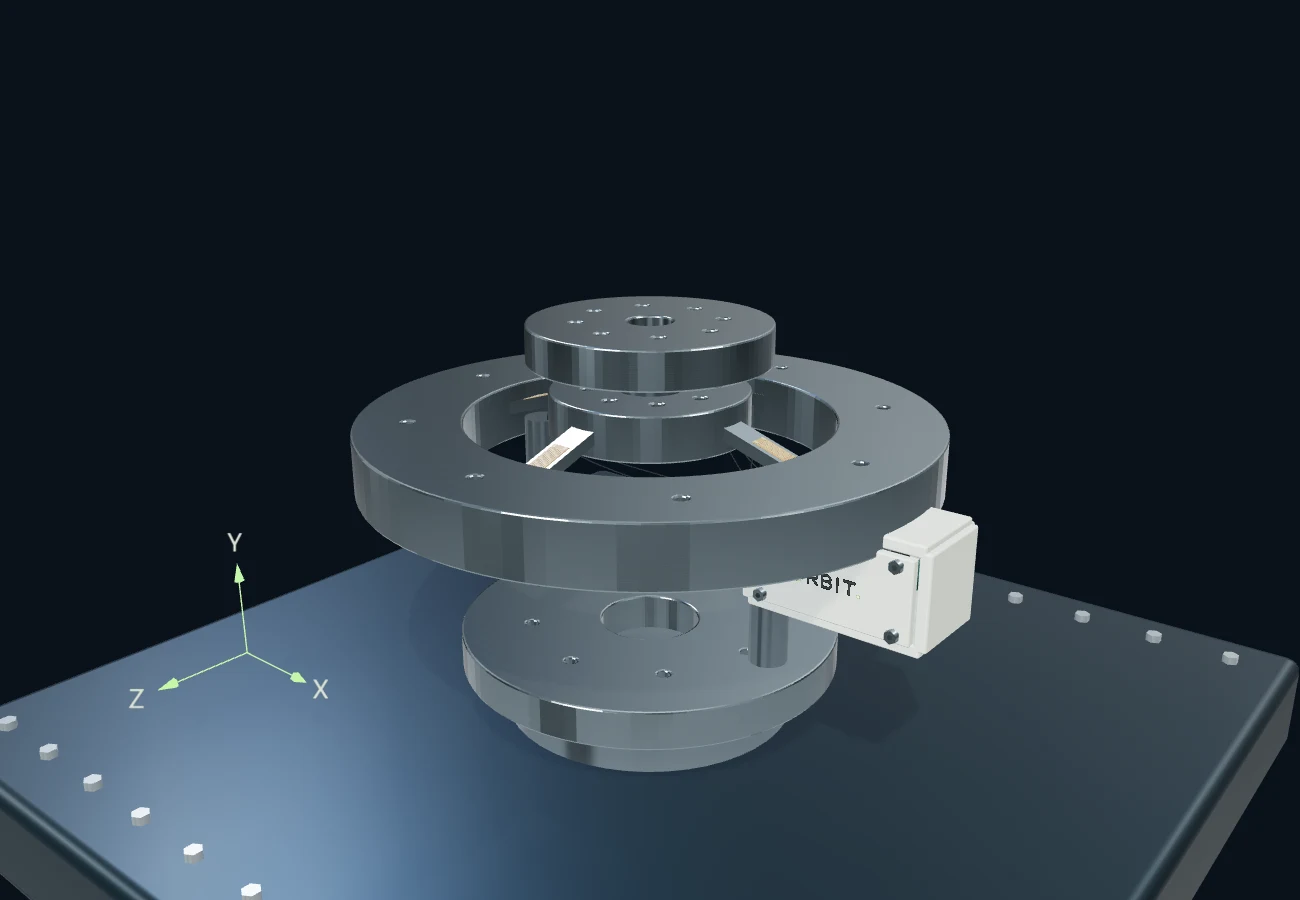
暂不可用六维力传感器
比较三向力与力矩,看零点和交叉响应如何影响测量。
04 组结构 · 07 节原理演示
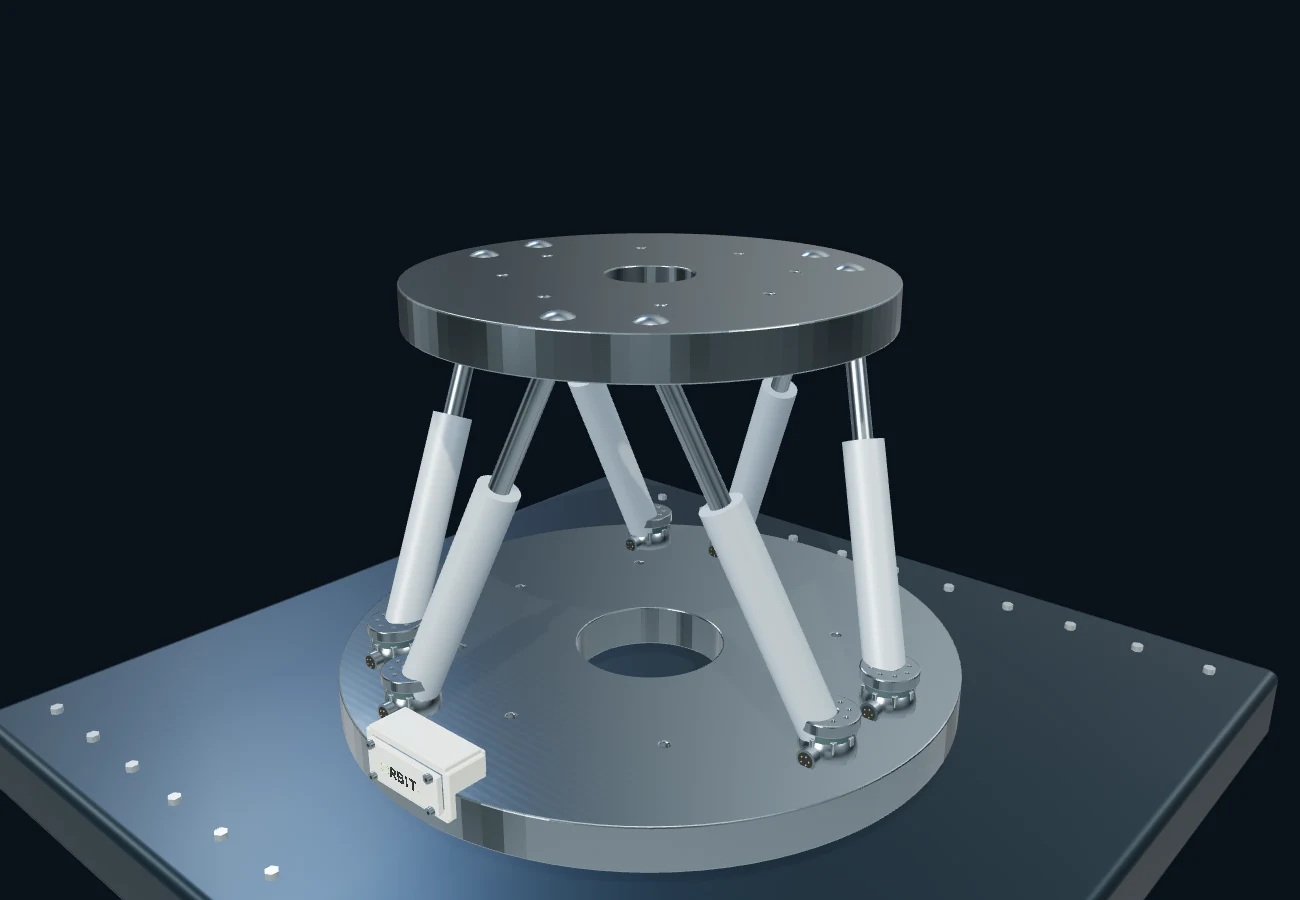
暂不可用六自由度并联平台
观察六条支链协同,理解伸缩行程如何限制平台姿态。
04 组结构 · 07 节原理演示
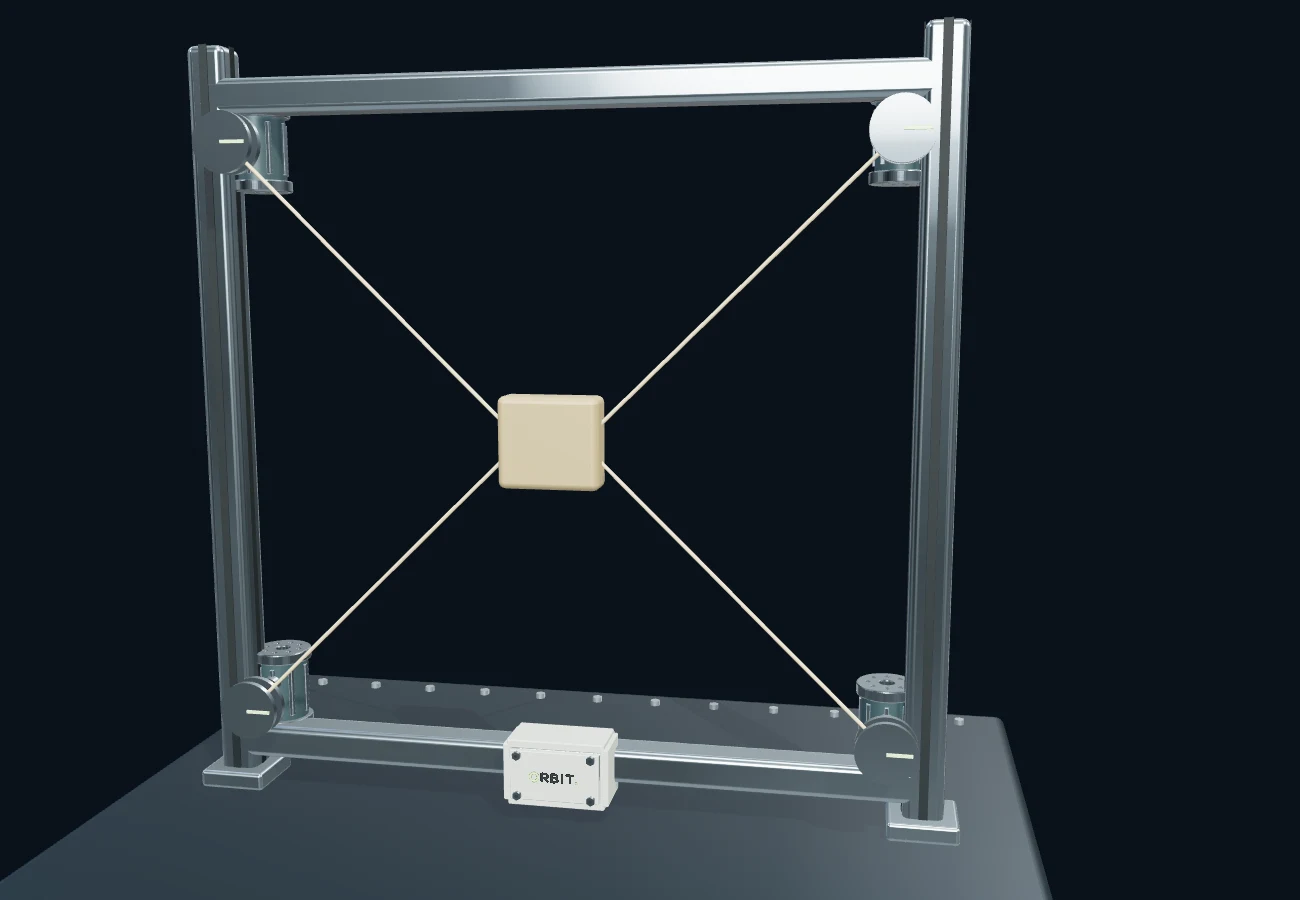
暂不可用绳驱动定位机器人
比较绳索协同、预紧与外力,看张力怎样限制平台位置。
04 组结构 · 06 节原理演示
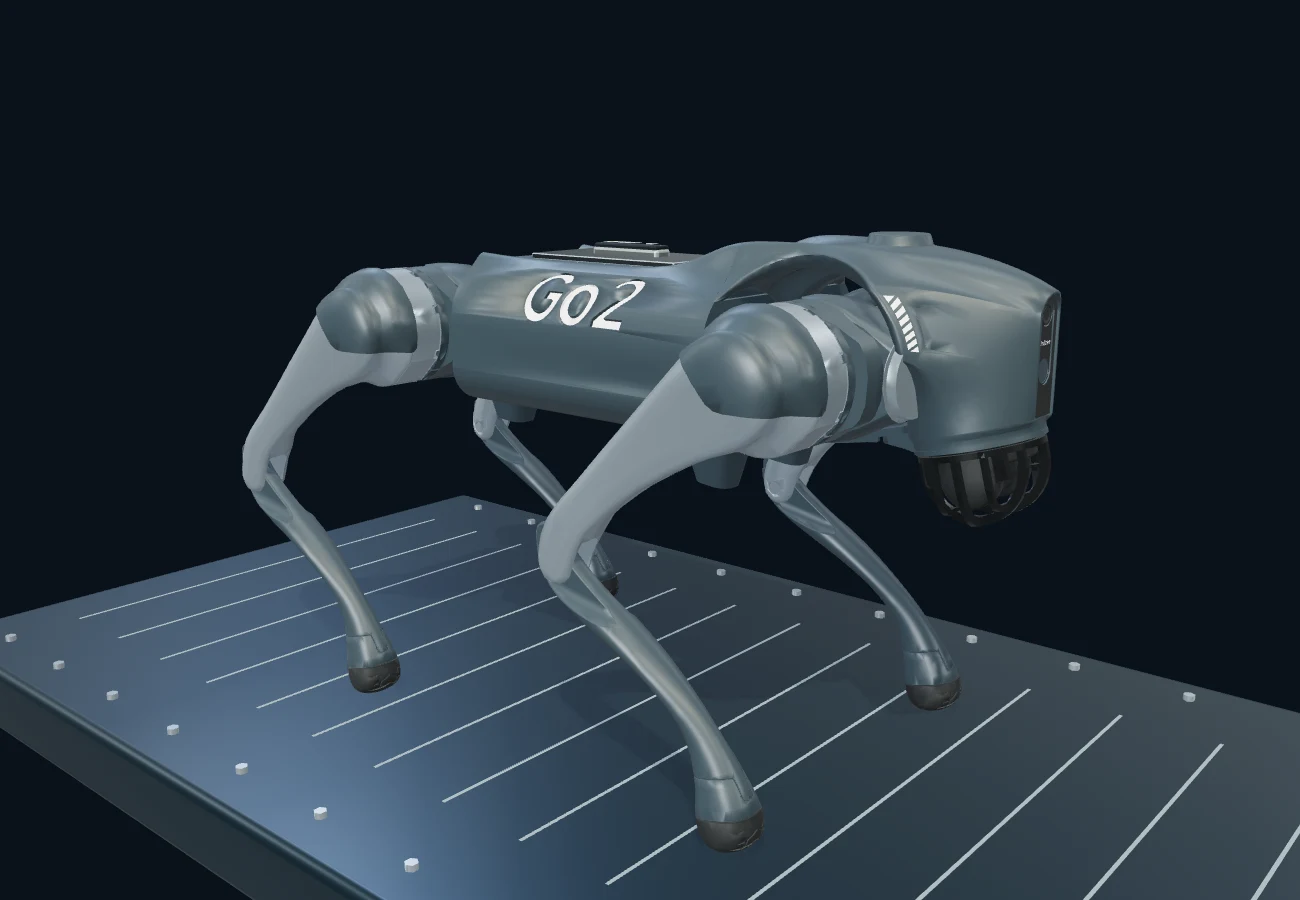
暂不可用四足机器狗
比较慢步与对角步态,看落脚点、关节和支撑范围如何配合。
04 组结构 · 04 节演示
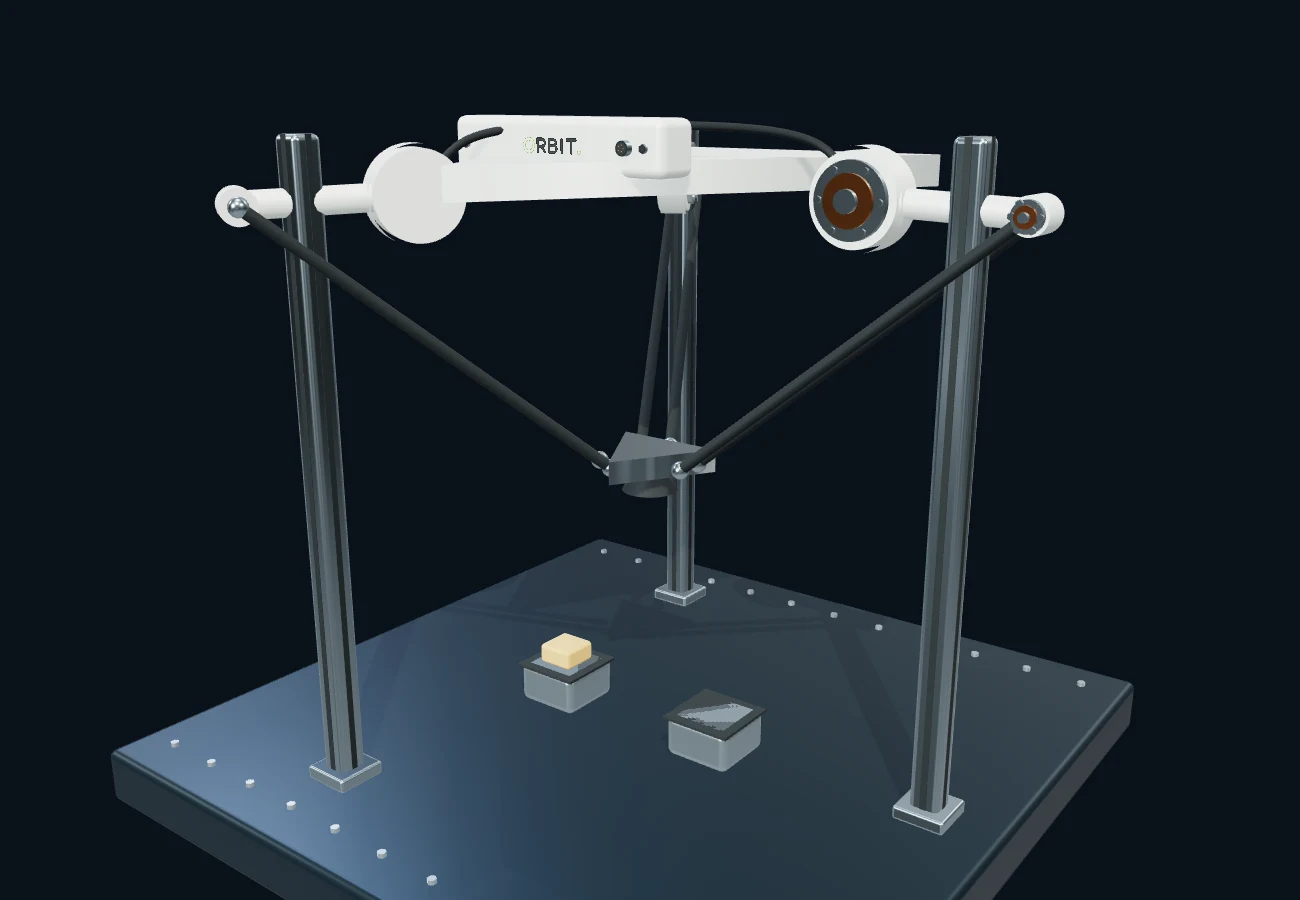
暂不可用Delta 并联机器人
追踪三条并联支链,看平台如何取放物体、为何有可达边界。
04 组结构 · 05 节演示
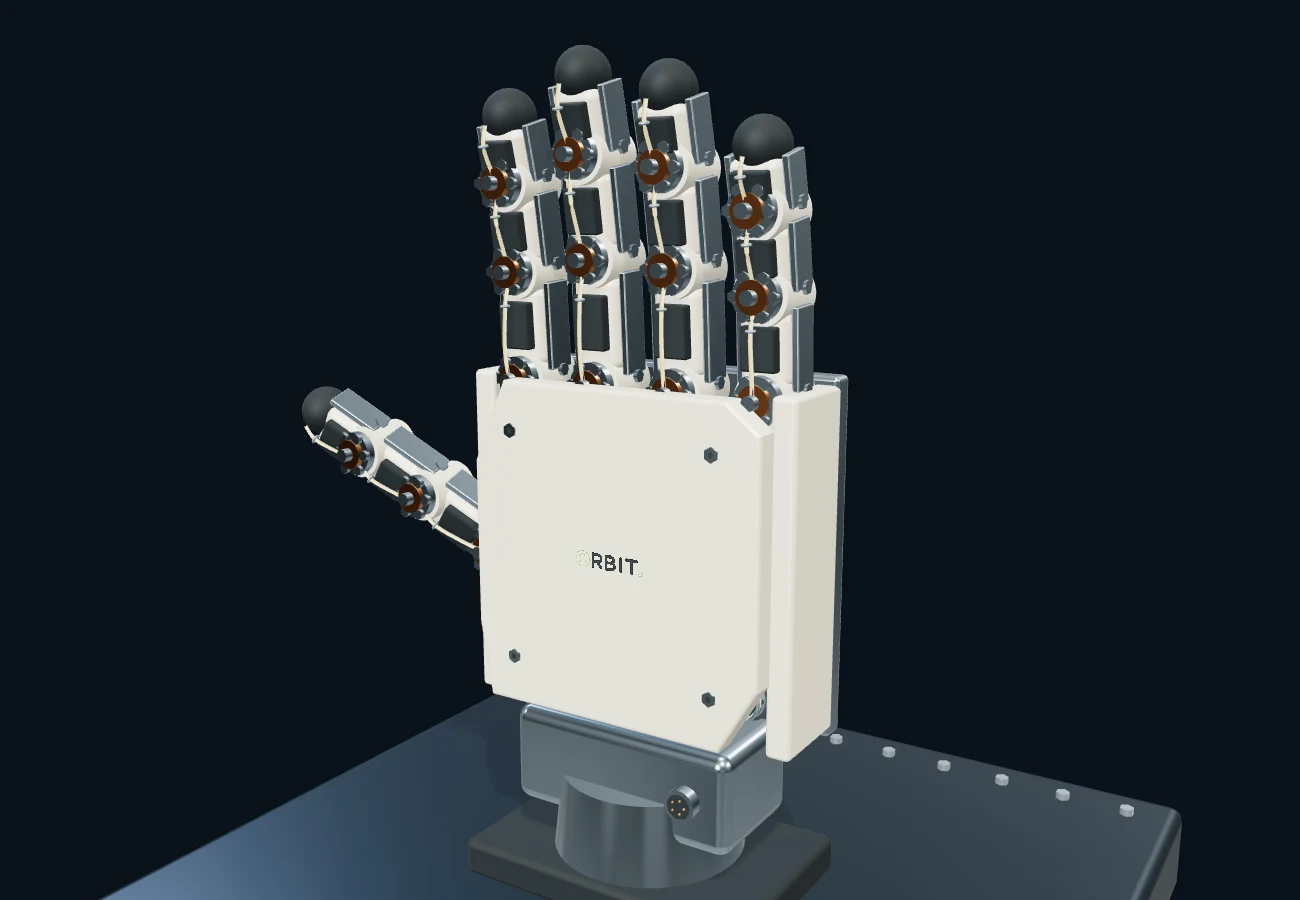
暂不可用机器人灵巧手
打开掌内驱动,沿绳路追踪指节,观察多关节怎样协同弯曲。
04 组结构 · 04 节演示
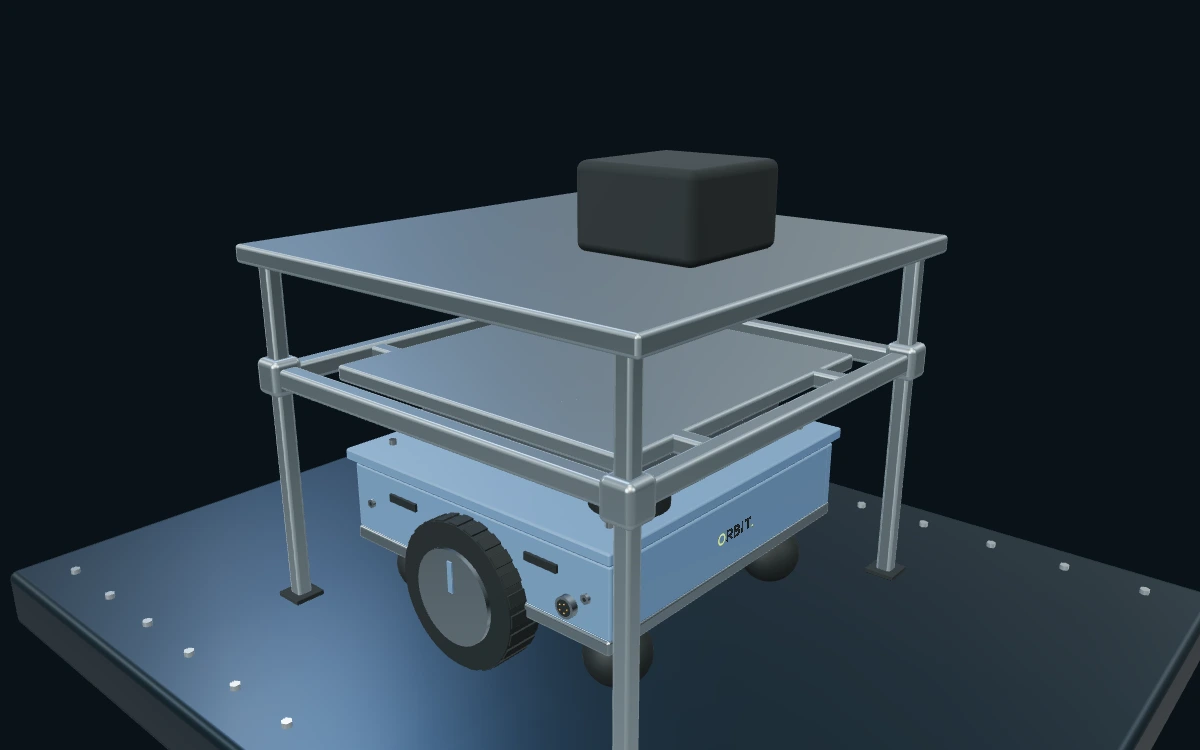
暂不可用仓储搬运机器人
驶入货架,顶升搬运,点击部件观察内部结构。
04 组结构 · 04 段演示
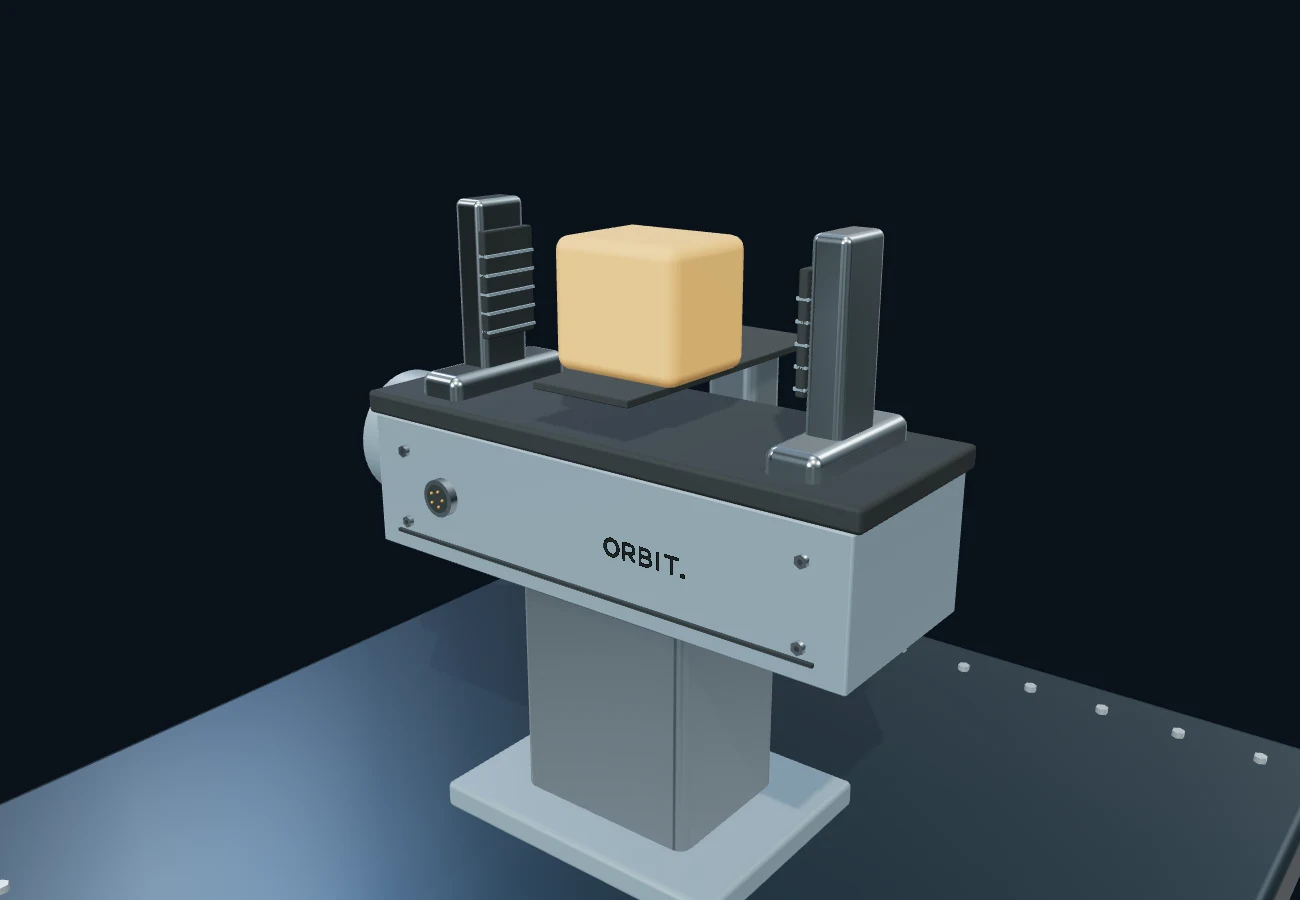
暂不可用机器人平行夹爪
打开护盖,看反向螺纹与导向杆怎样控制两爪夹紧和释放。
04 组结构 · 04 段演示
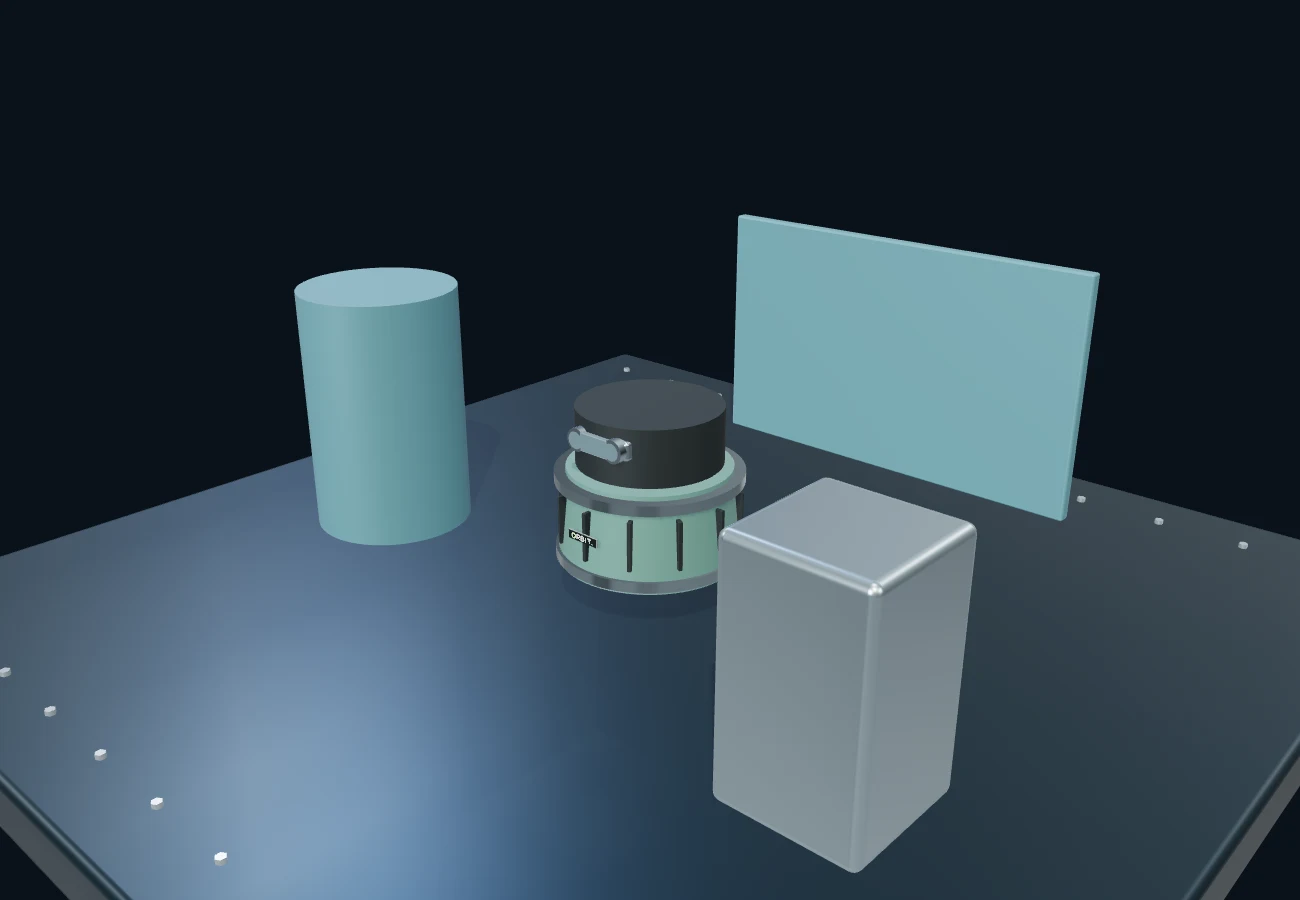
暂不可用机器人激光雷达
跟随回波形成一圈点云,看遮挡和无回波怎样影响扫描。
04 组结构 · 04 节演示
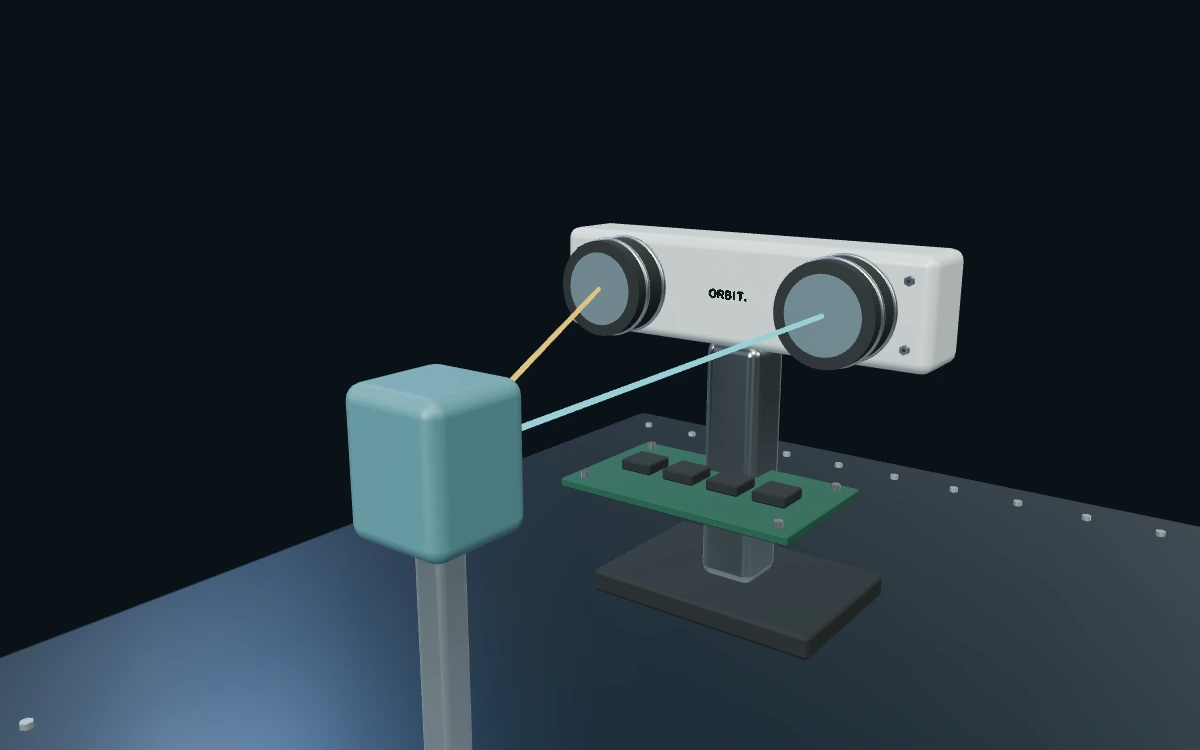
暂不可用机器人双目视觉
对照左右图像与视差,观察物距变化和测量误差的影响。
04 组结构 · 04 节演示
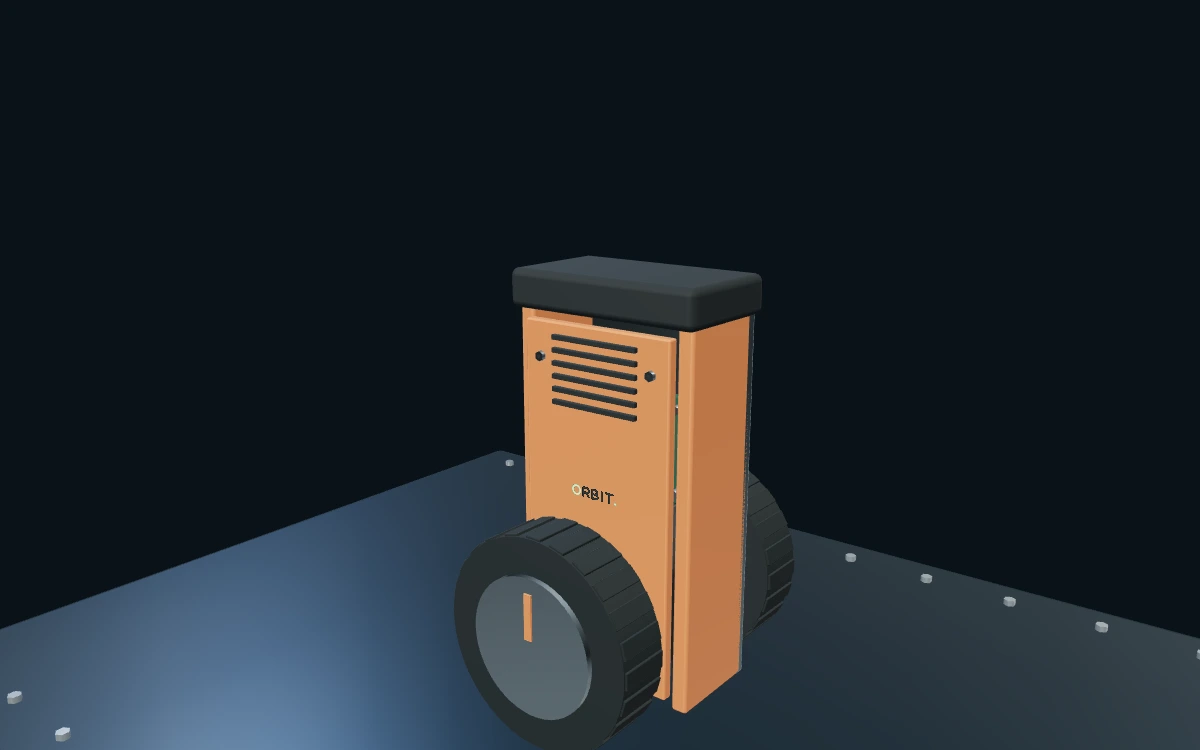
暂不可用自平衡机器人
比较失衡、恢复与外力扰动,看车轮怎样移动来维持直立。
04 组结构 · 04 节演示
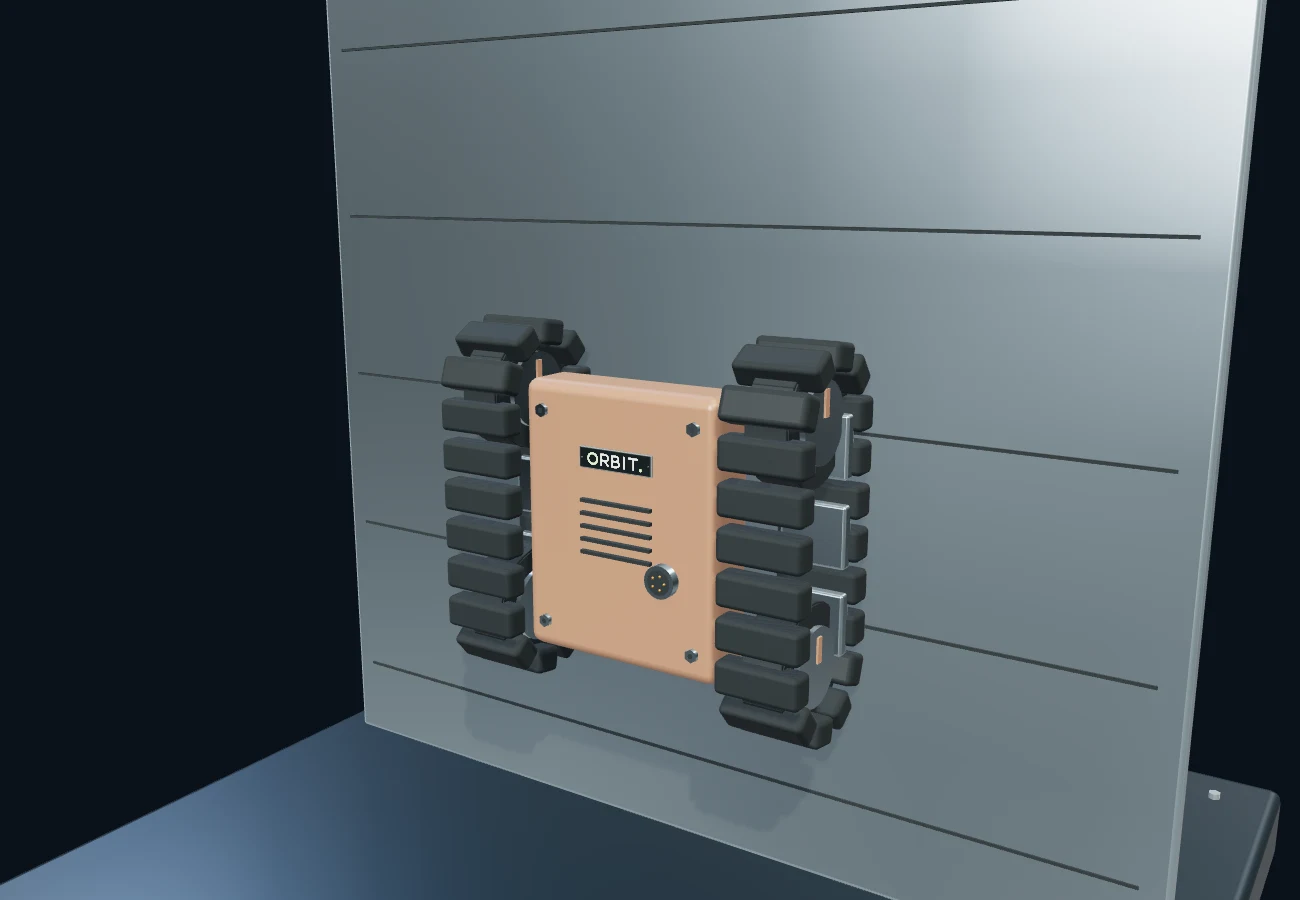
暂不可用磁吸爬壁机器人
区分磁吸的贴壁作用与履带的沿墙运动,观察接触段怎样在墙面保持不滑。
04 组结构 · 04 节演示
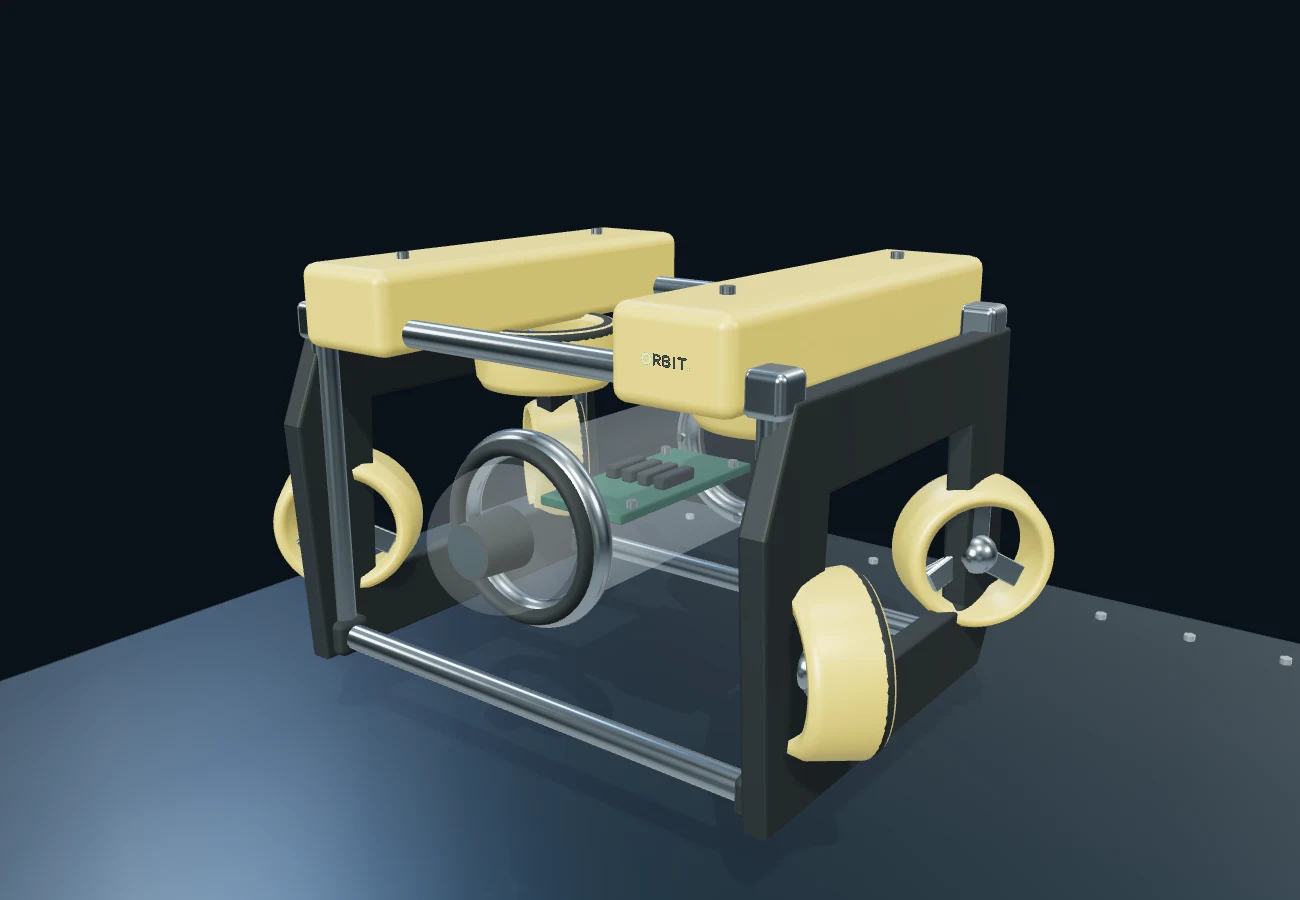
暂不可用水下机器人
拆看机架与耐压舱,比较推进器怎样控制前进、升沉和转向。
04 组结构 · 04 节演示
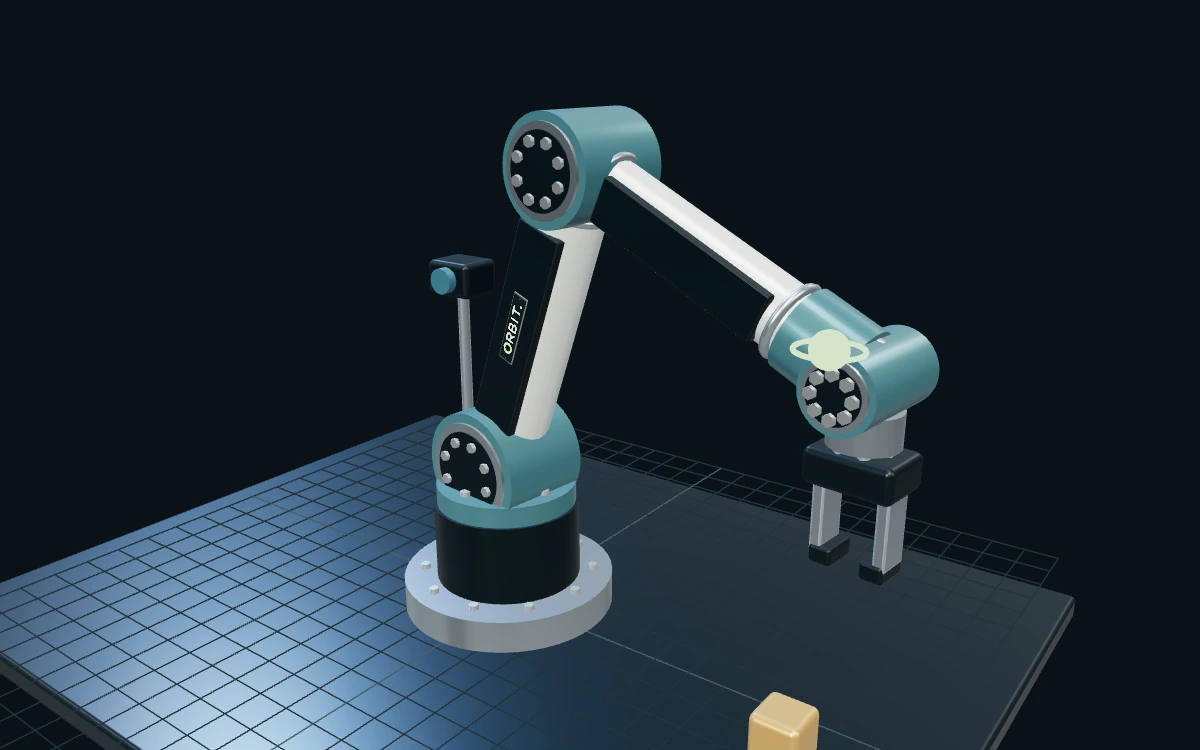
暂不可用六轴机械臂
逐个观察六轴关节,看腕部位置、工具朝向与可达范围的关系。
06 组结构 · 05 节演示
新的世界正在成形即将加入 ORBIT
新的世界正在成形即将加入 ORBIT
新的世界正在成形即将加入 ORBIT
新的世界正在成形即将加入 ORBIT
新的世界正在成形即将加入 ORBIT
新的世界正在成形即将加入 ORBIT
新的世界正在成形即将加入 ORBIT
新的世界正在成形即将加入 ORBIT
新的世界正在成形即将加入 ORBIT