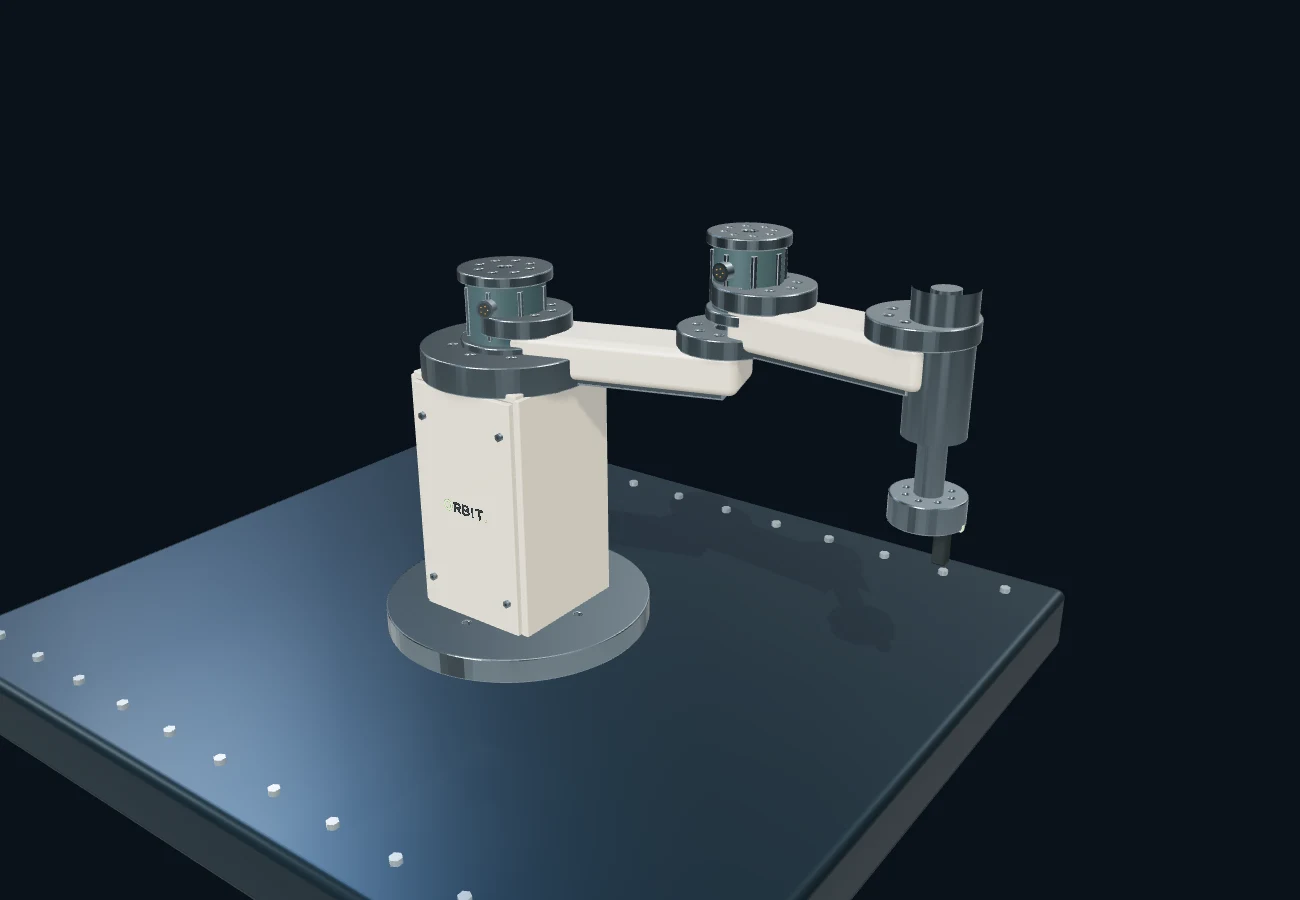
SCARA 机器人
观察水平关节与竖直滑轴怎样配合,完成定位和装配。
Robotics
关节 · 抓取 · 协同动作
通过机器人科普与三维模型,认识机器人关节、机械臂和抓取动作,理解结构与运动的关系。
选择一个主题,了解它提出的问题,再进入三维场景探索。
进入机器人展厅 →观察水平关节与竖直滑轴怎样配合,完成定位和装配。
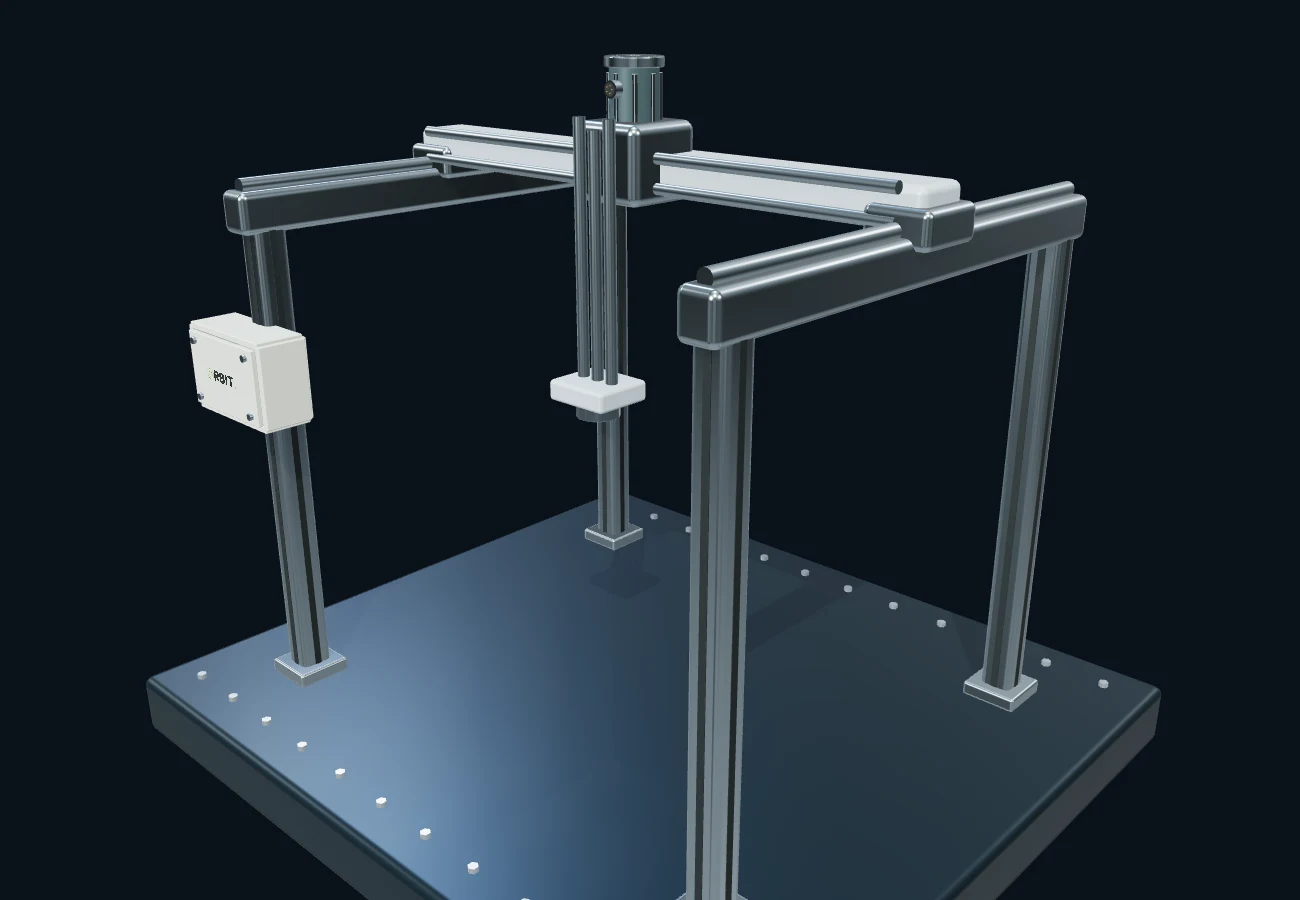
分别移动三条直线轴,看空间坐标怎样决定工具位置。
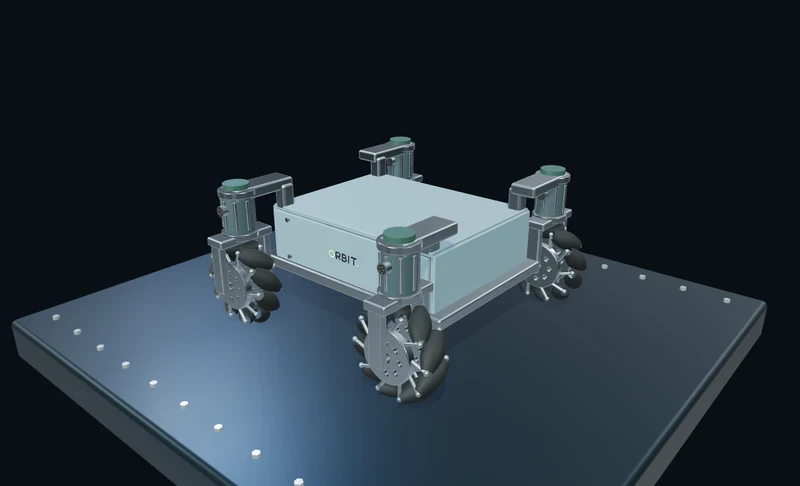
轮子不转向,机身也能横移。
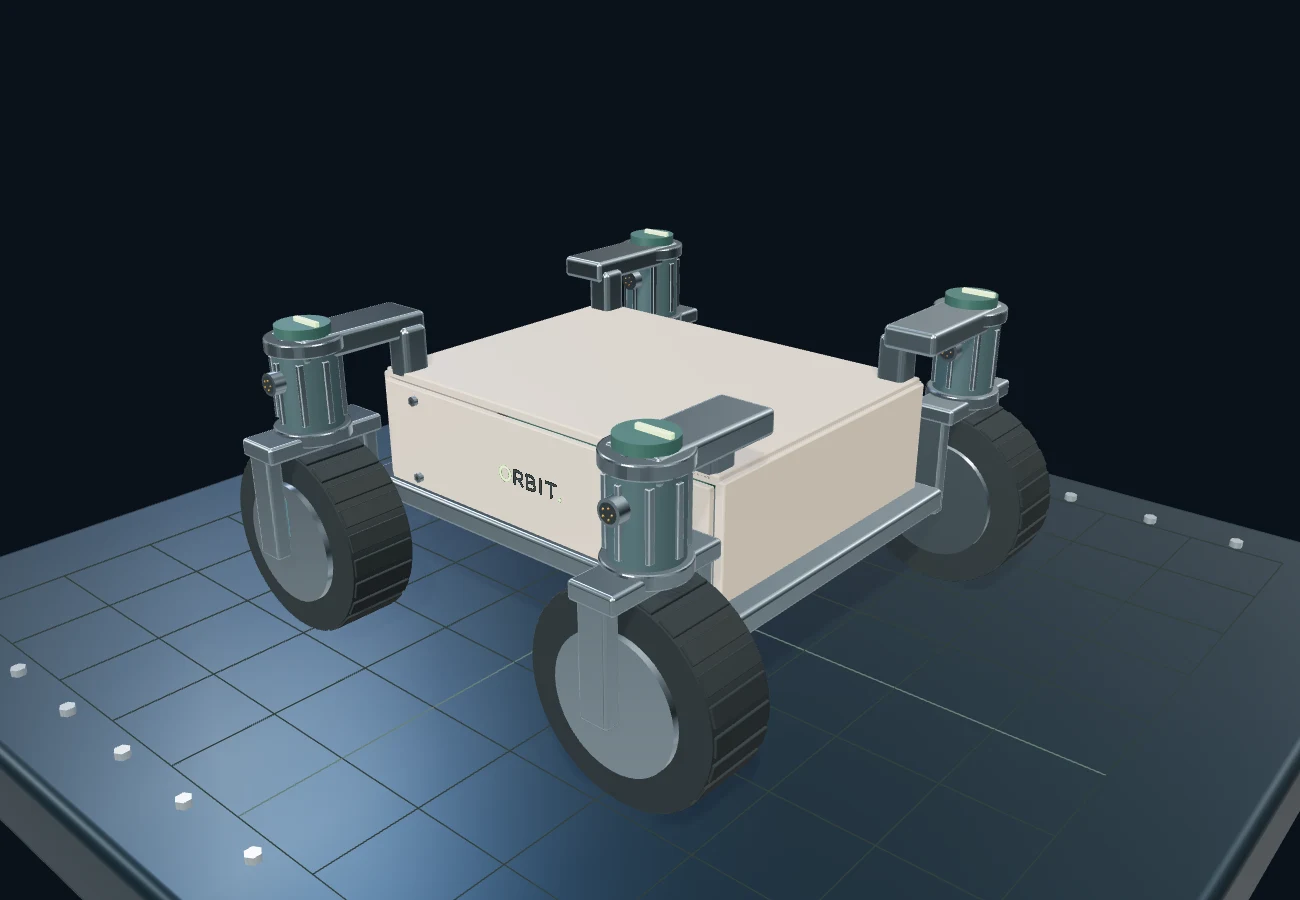
配合轮向与轮速,看底盘怎样边走边转。
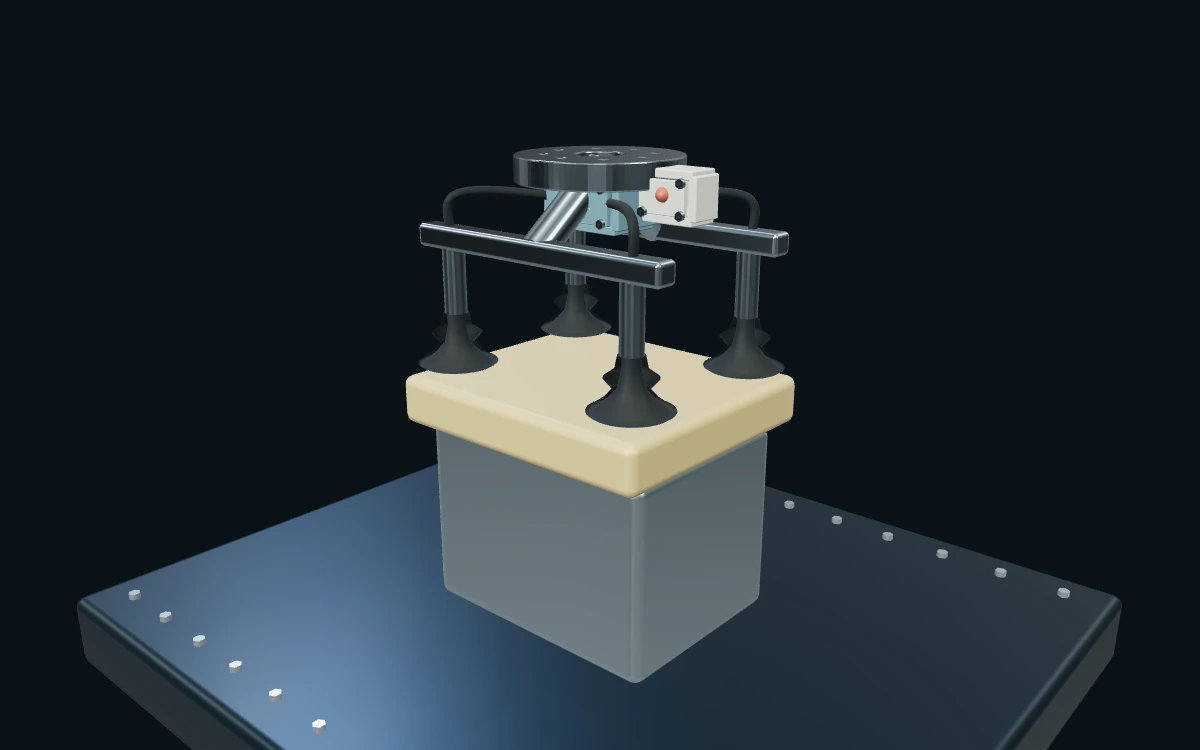
比较吸附与释放,看真空吸盘为何要密封。
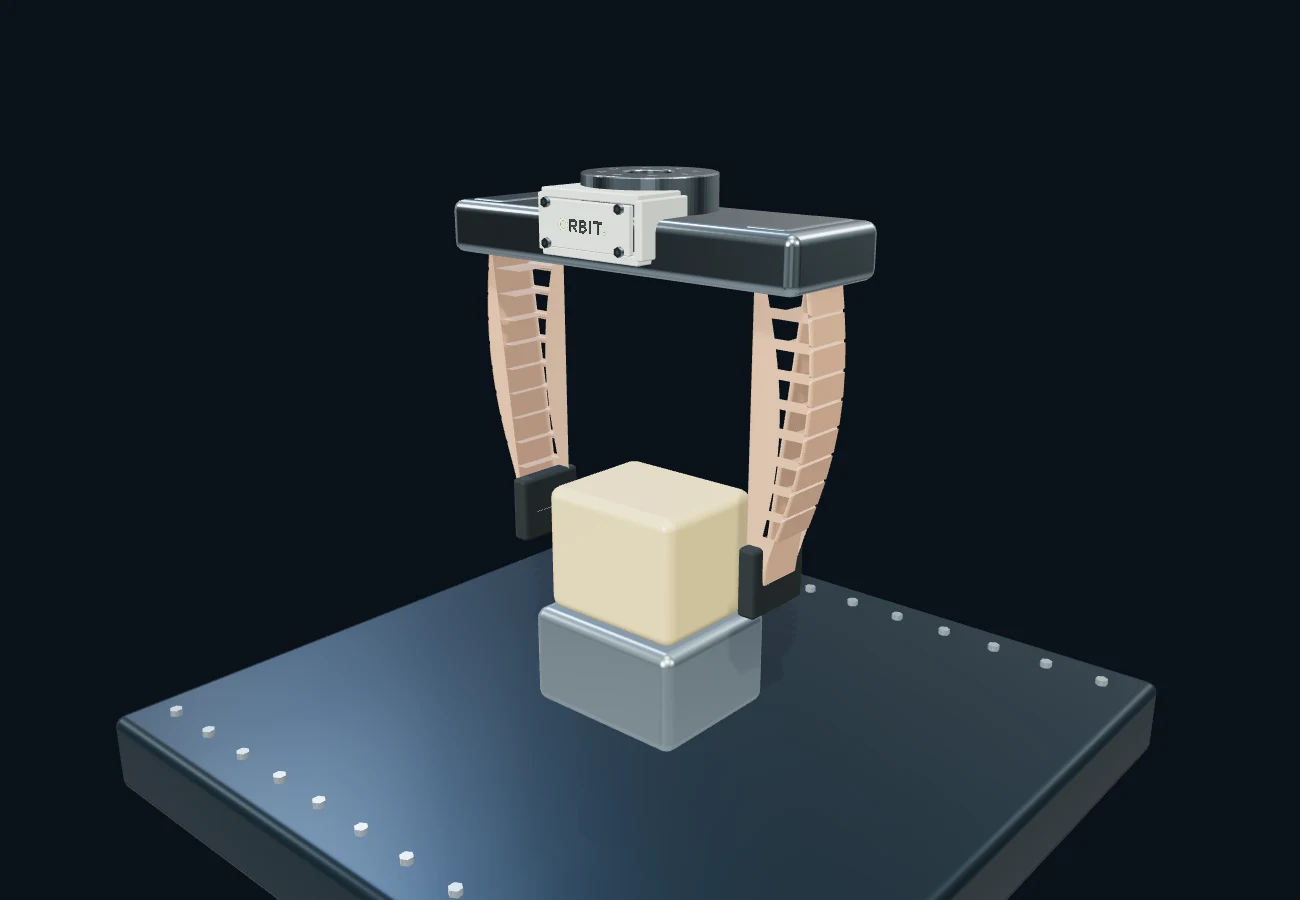
观察柔性手指弯曲包覆,理解贴合形状与夹持的关系。
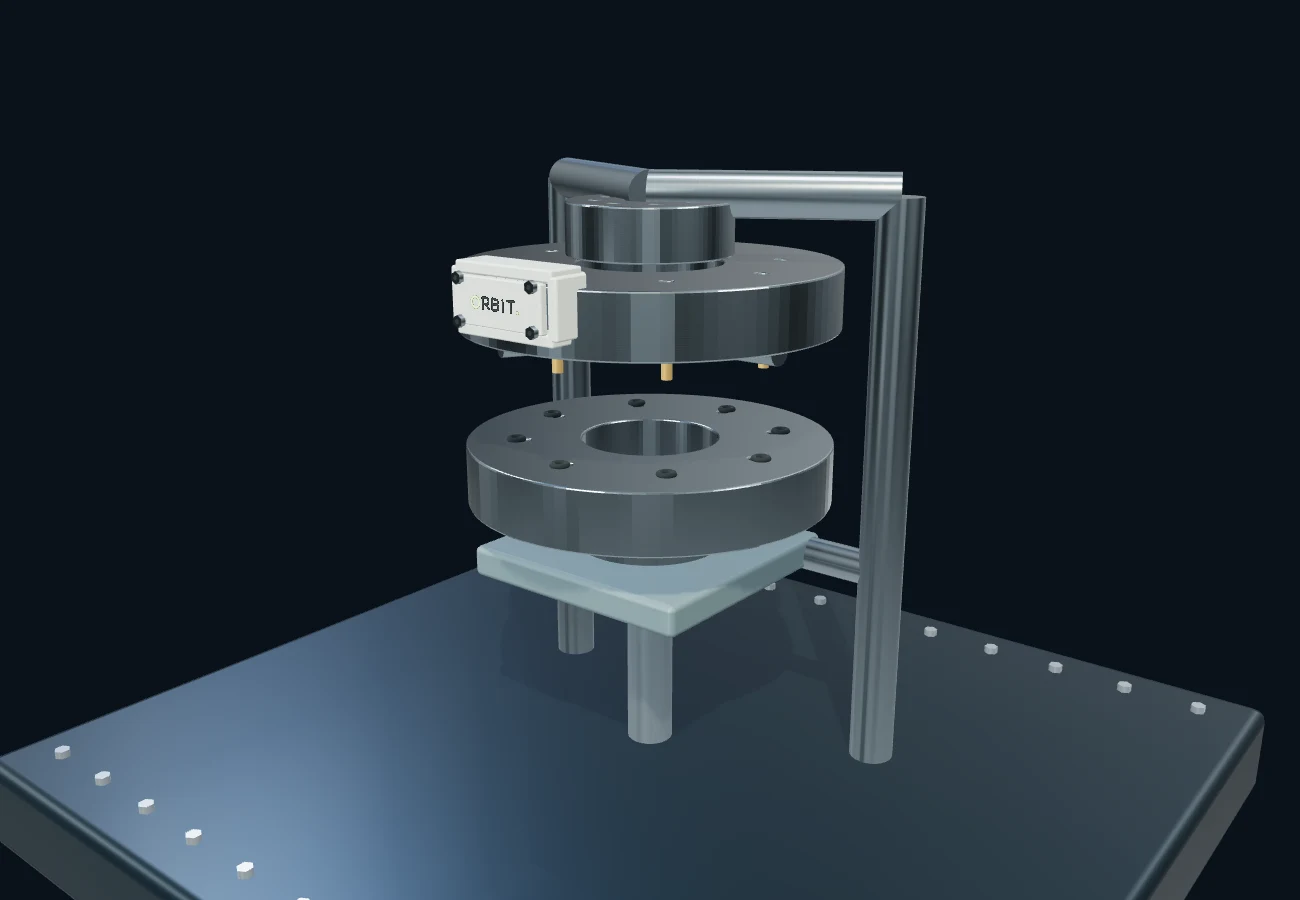
跟随对准、锁紧与分离,观察机械接口怎样更换工具。
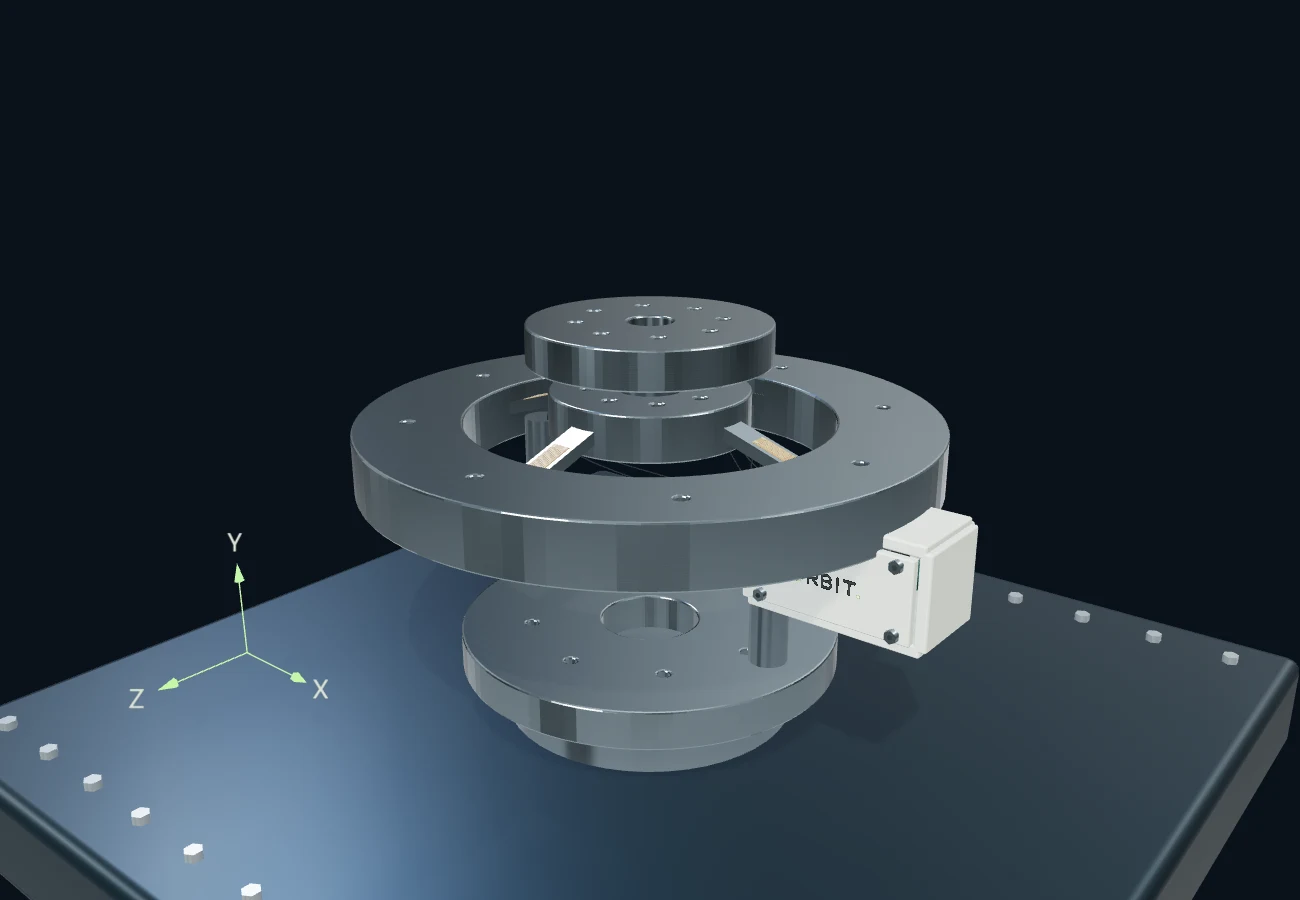
比较三向力与力矩,看零点和交叉响应如何影响测量。
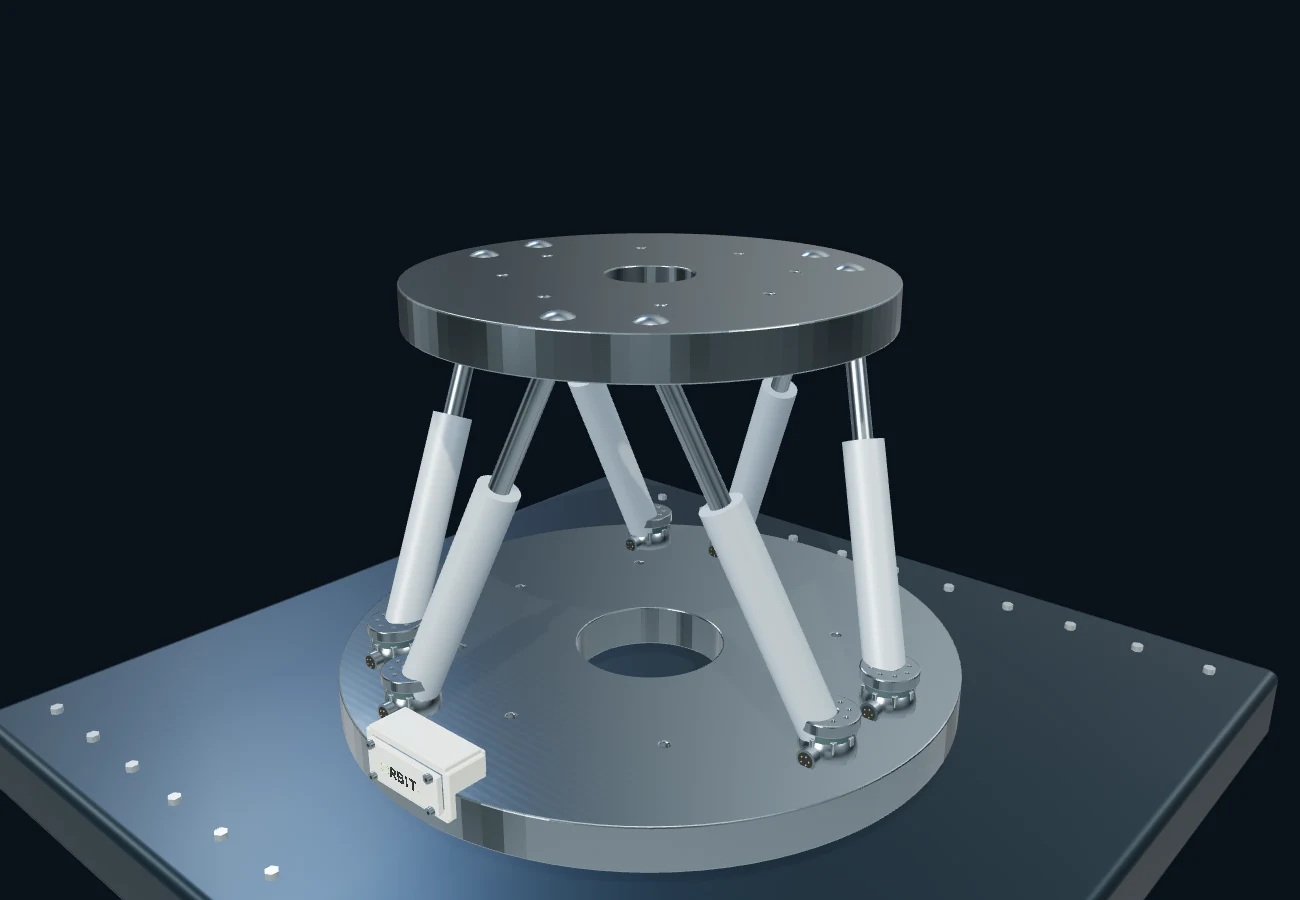
观察六条支链协同,理解伸缩行程如何限制平台姿态。
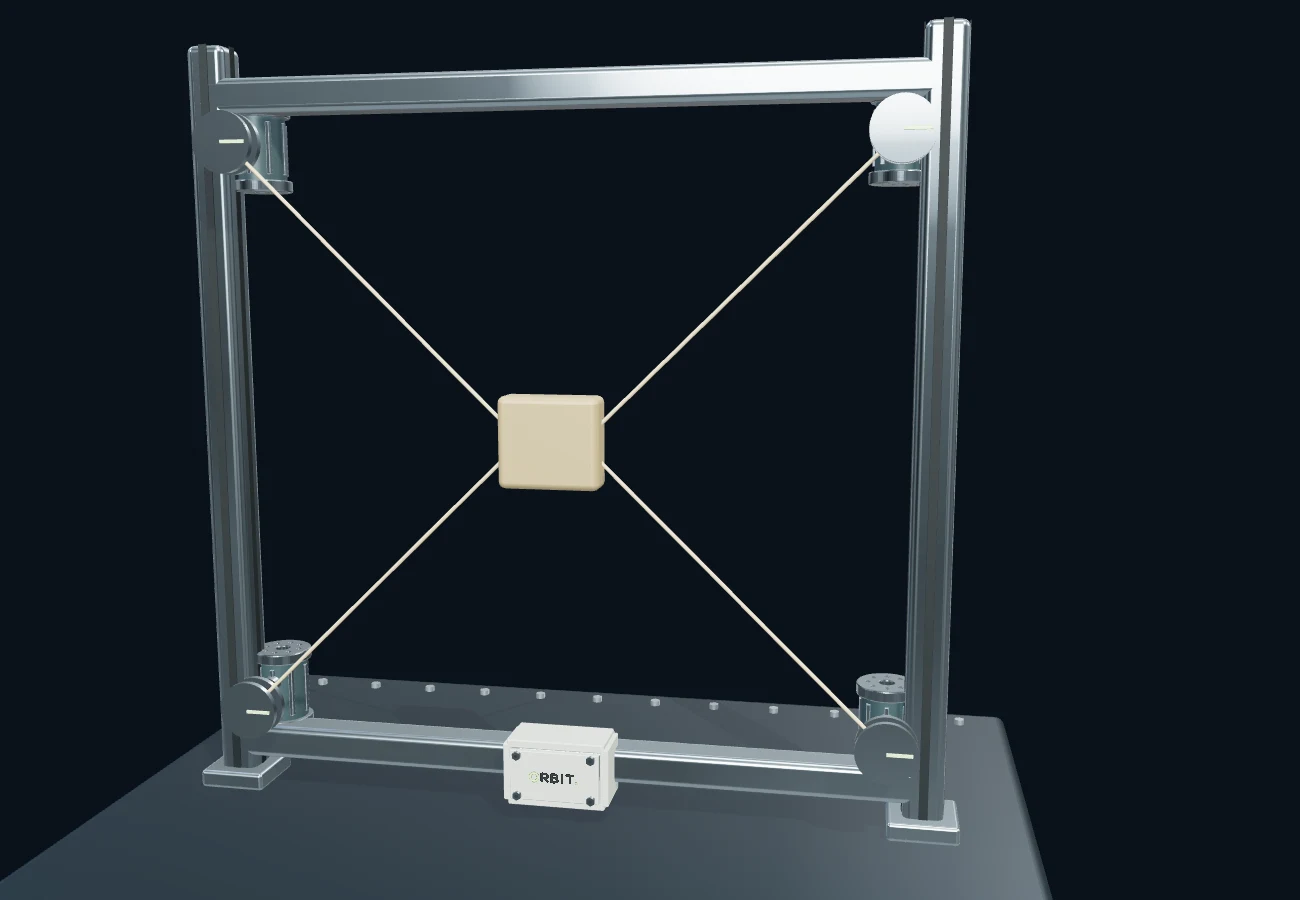
改变绳索张力,看平台位置怎样受到限制。
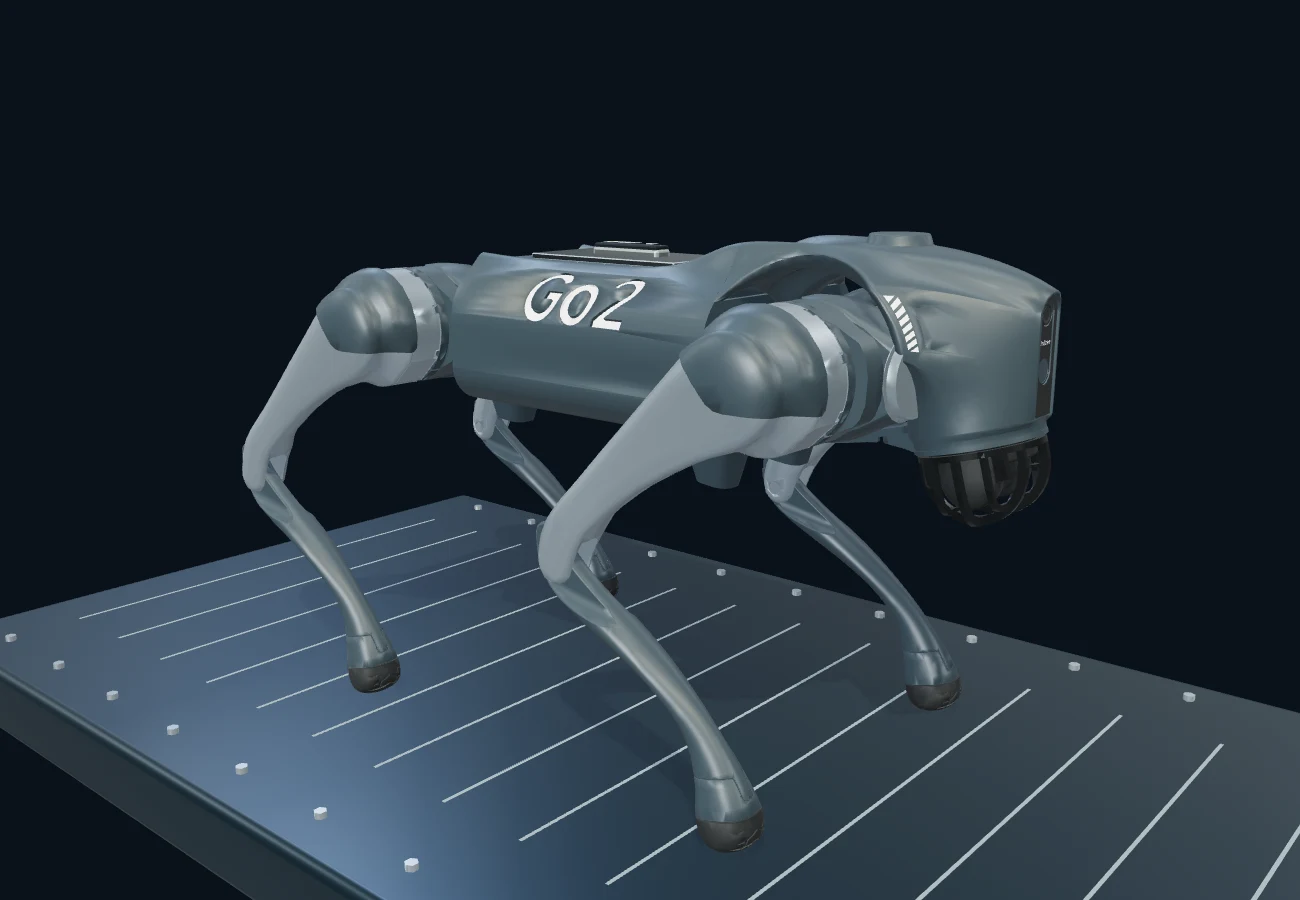
对照两种步态,看落脚点与支撑范围。
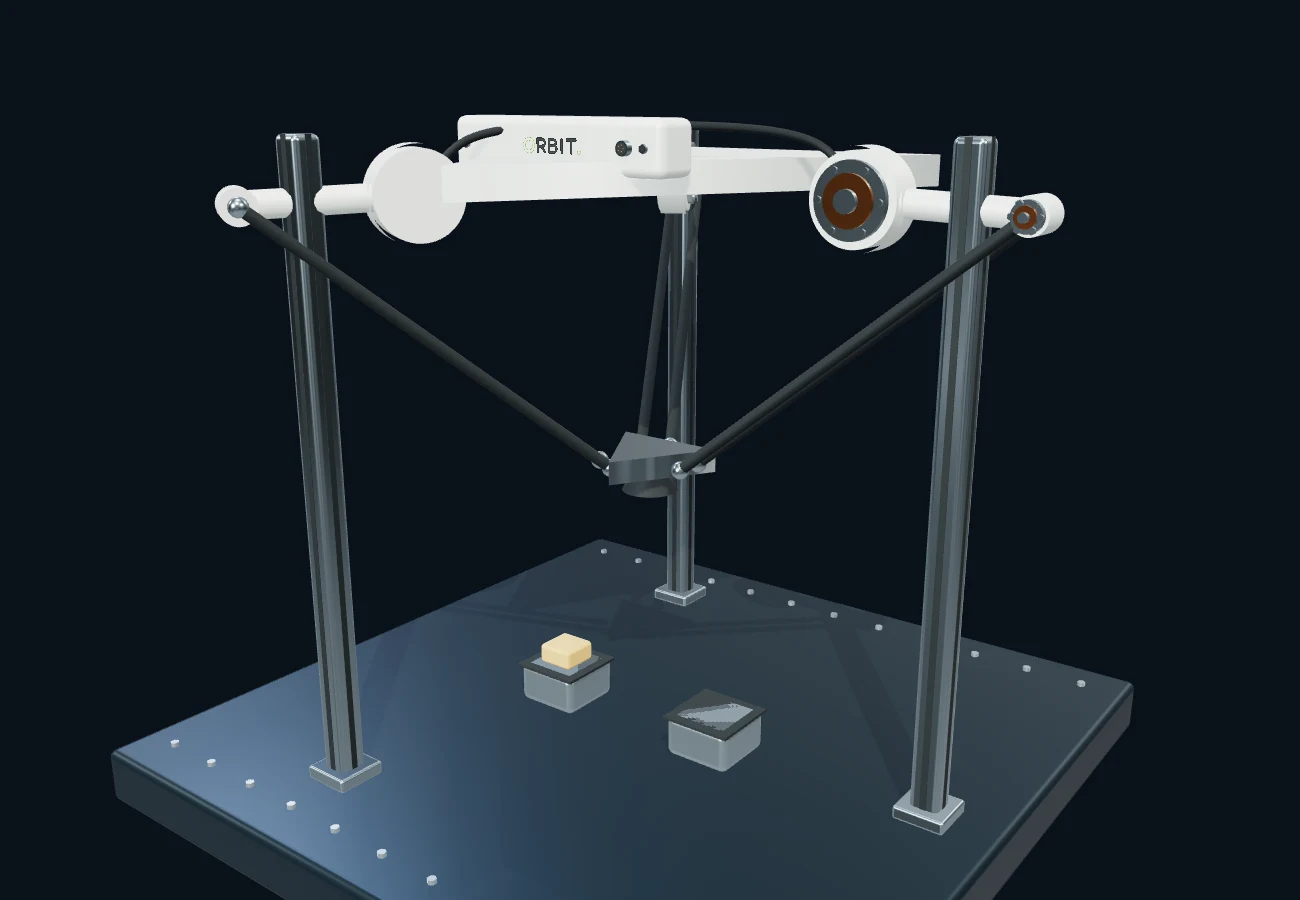
跟随三条支链,看平台取放与可达边界。
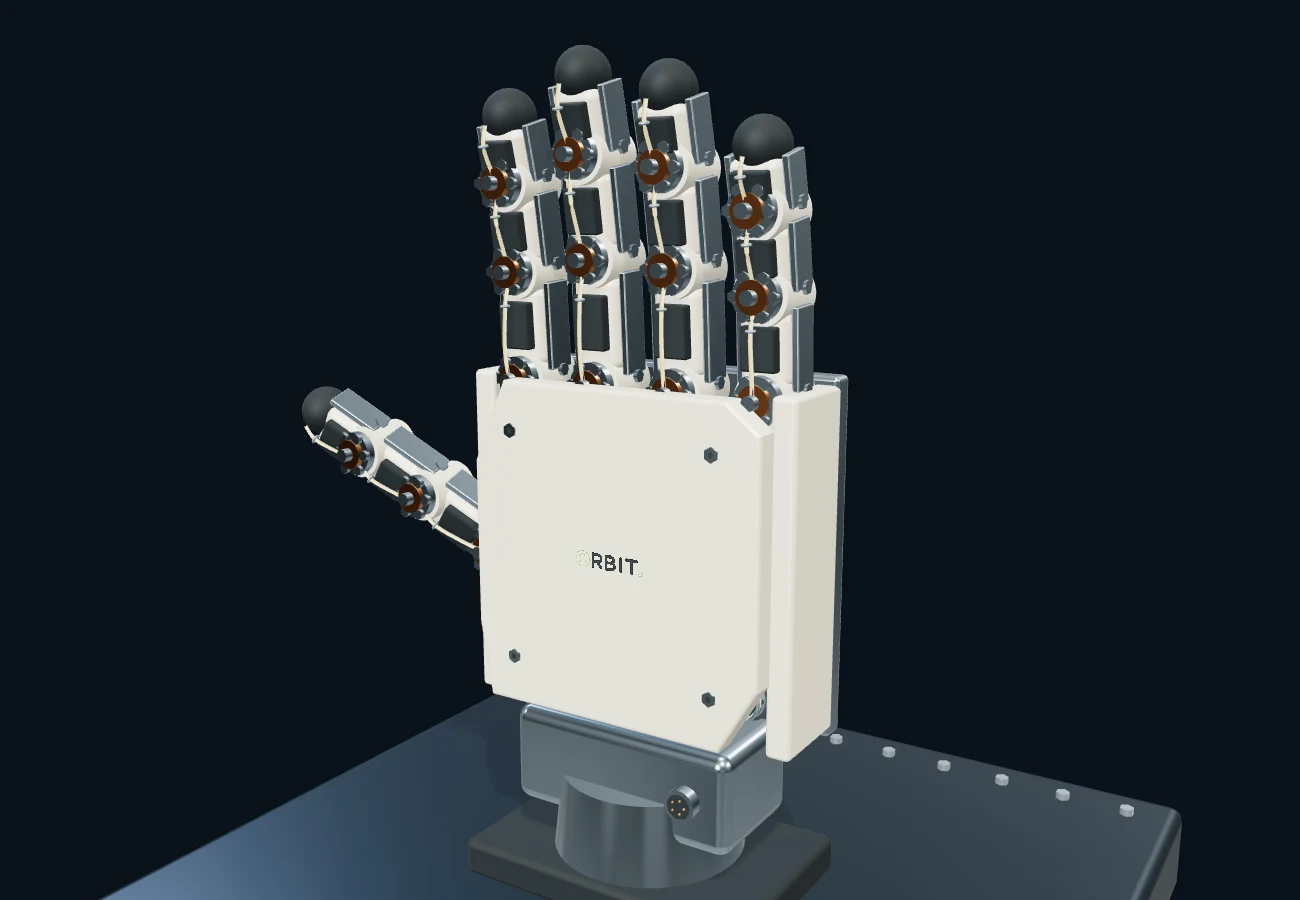
打开掌内驱动,沿绳路看指节协同弯曲。
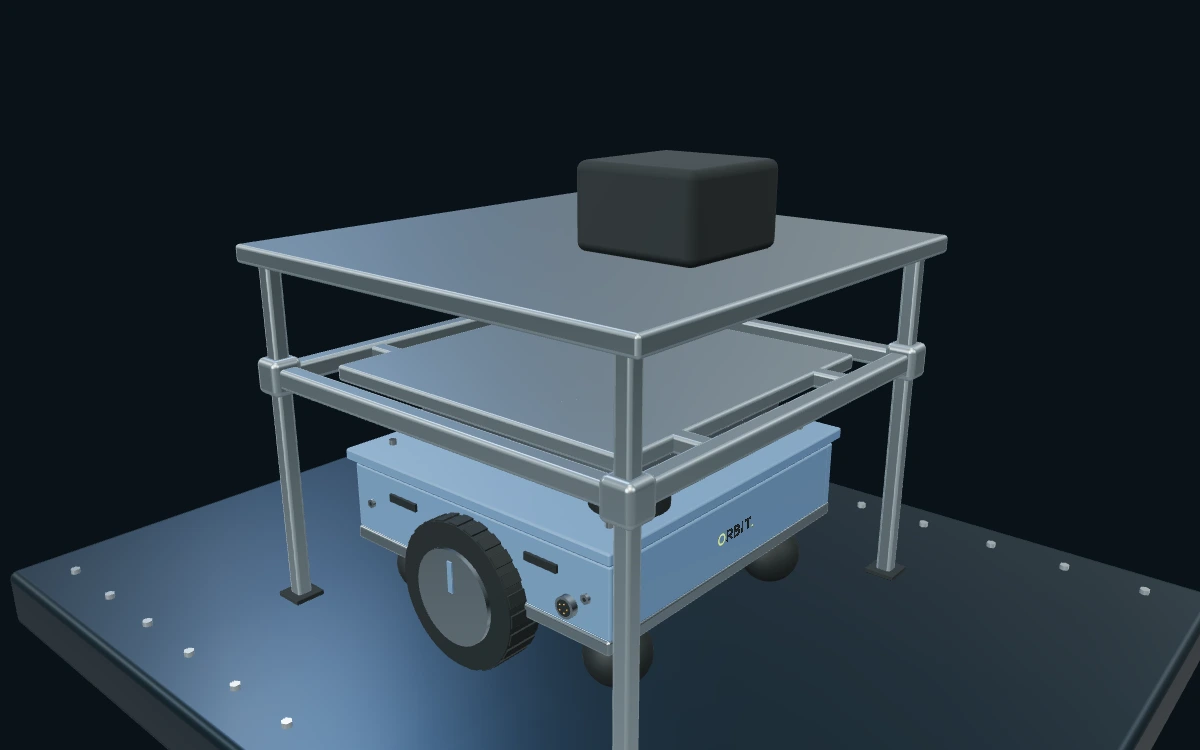
驶入货架,顶升搬运,点击部件观察内部结构。
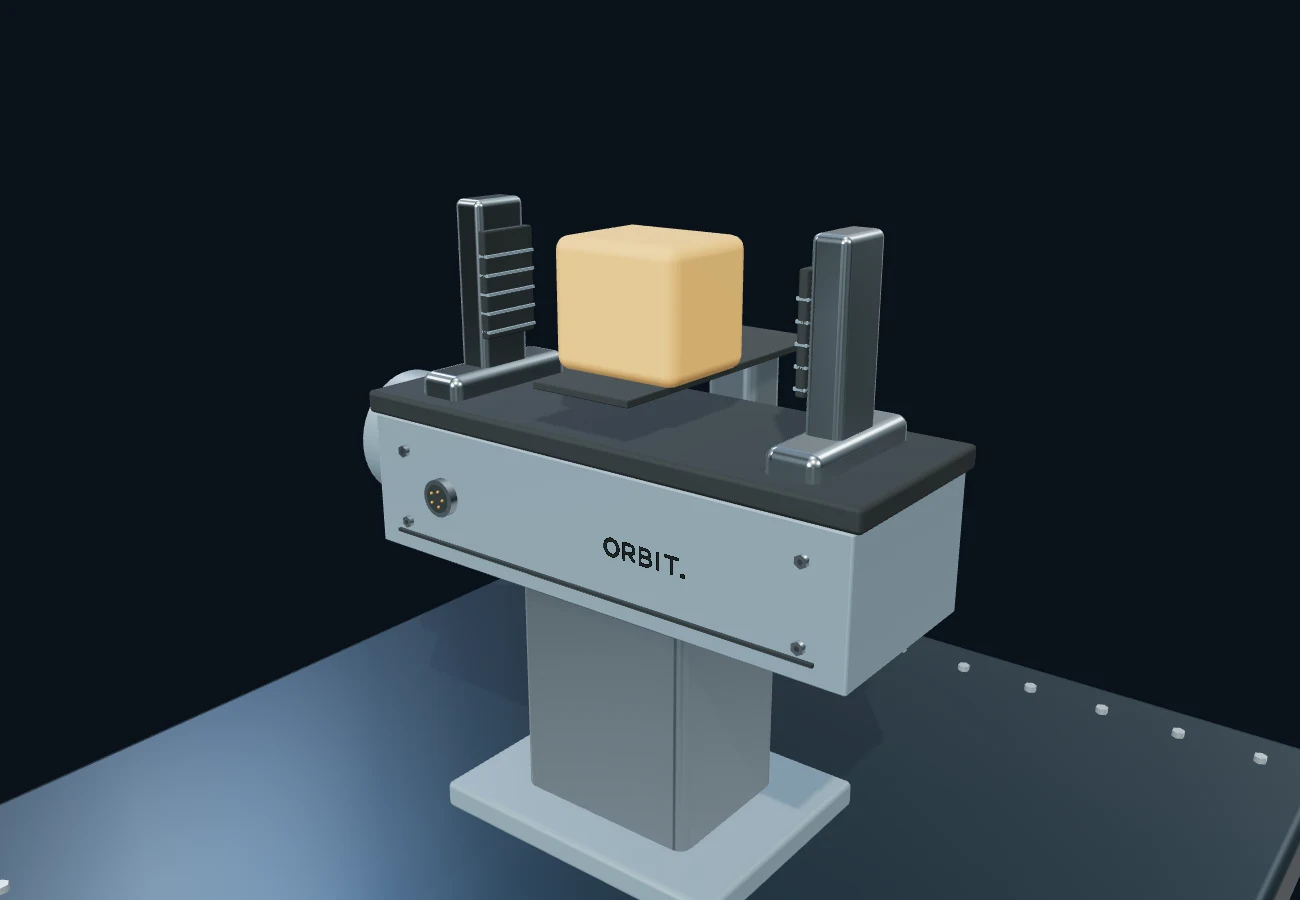
观察反向螺纹怎样带动两爪夹紧与释放。
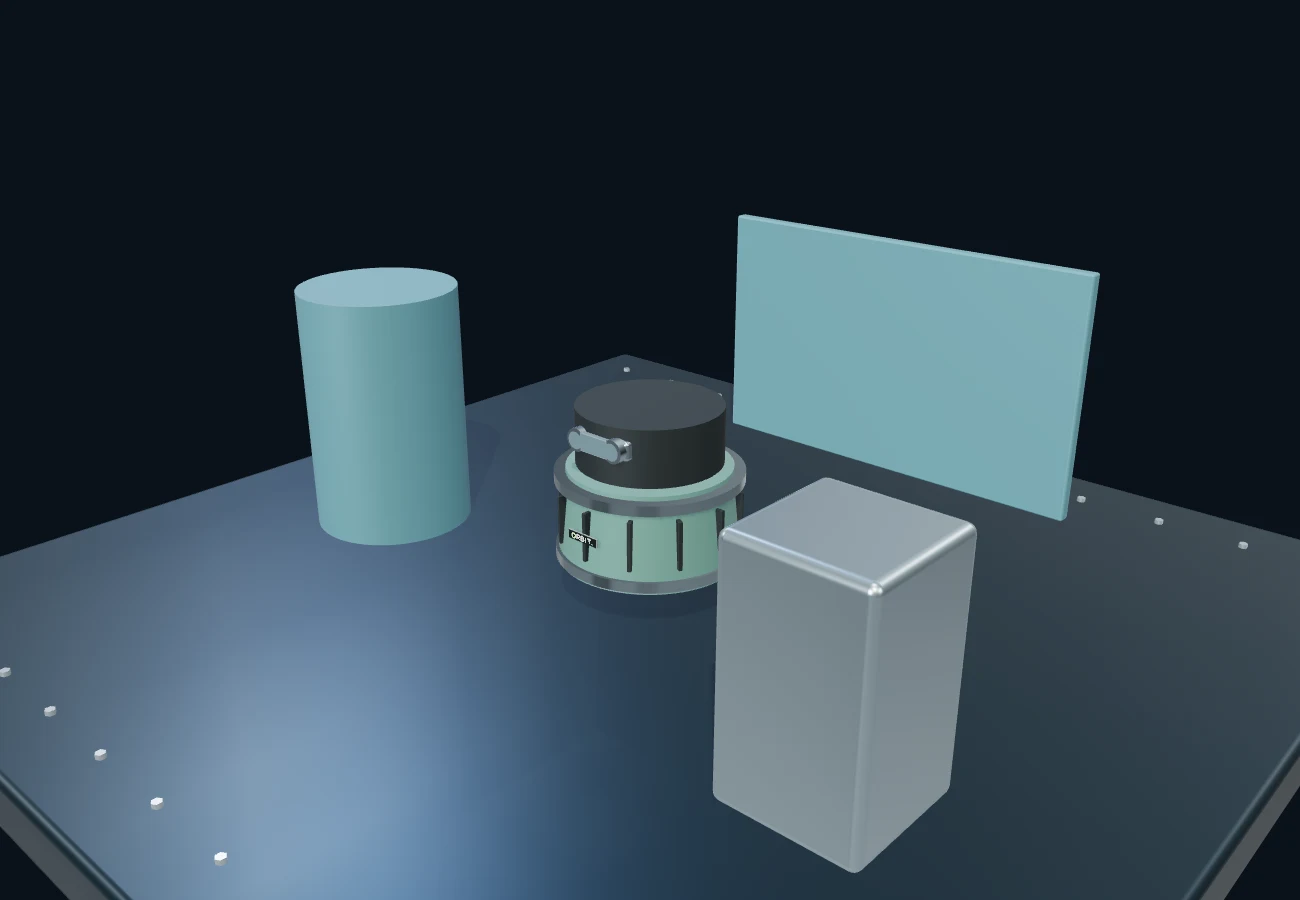
跟随回波形成点云,比较遮挡和无回波。
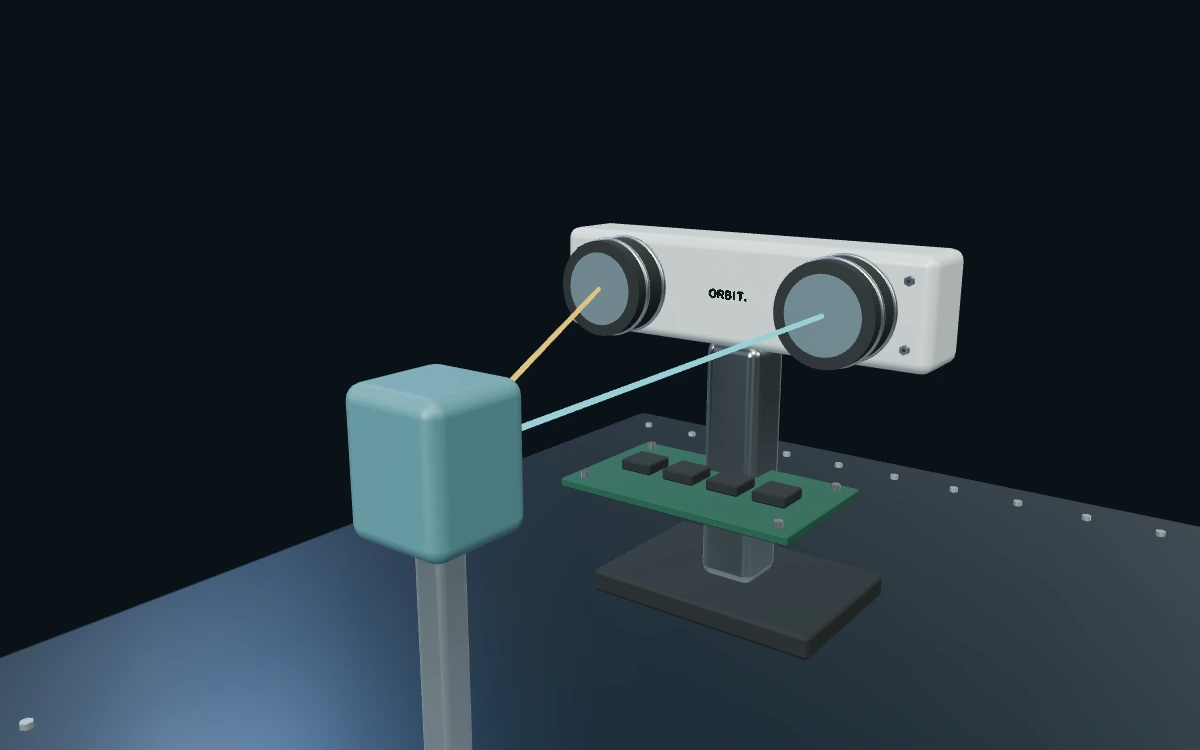
对照双目图像与视差,观察测距误差。
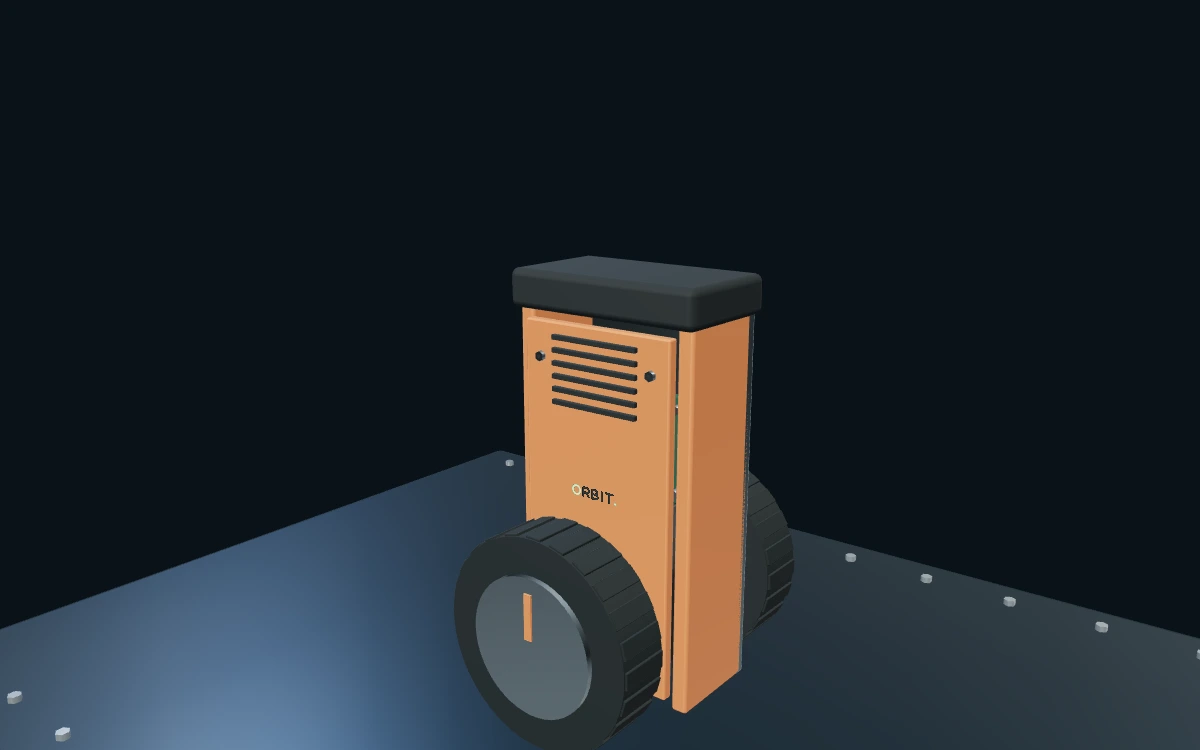
比较失衡与恢复,看车轮怎样维持直立。
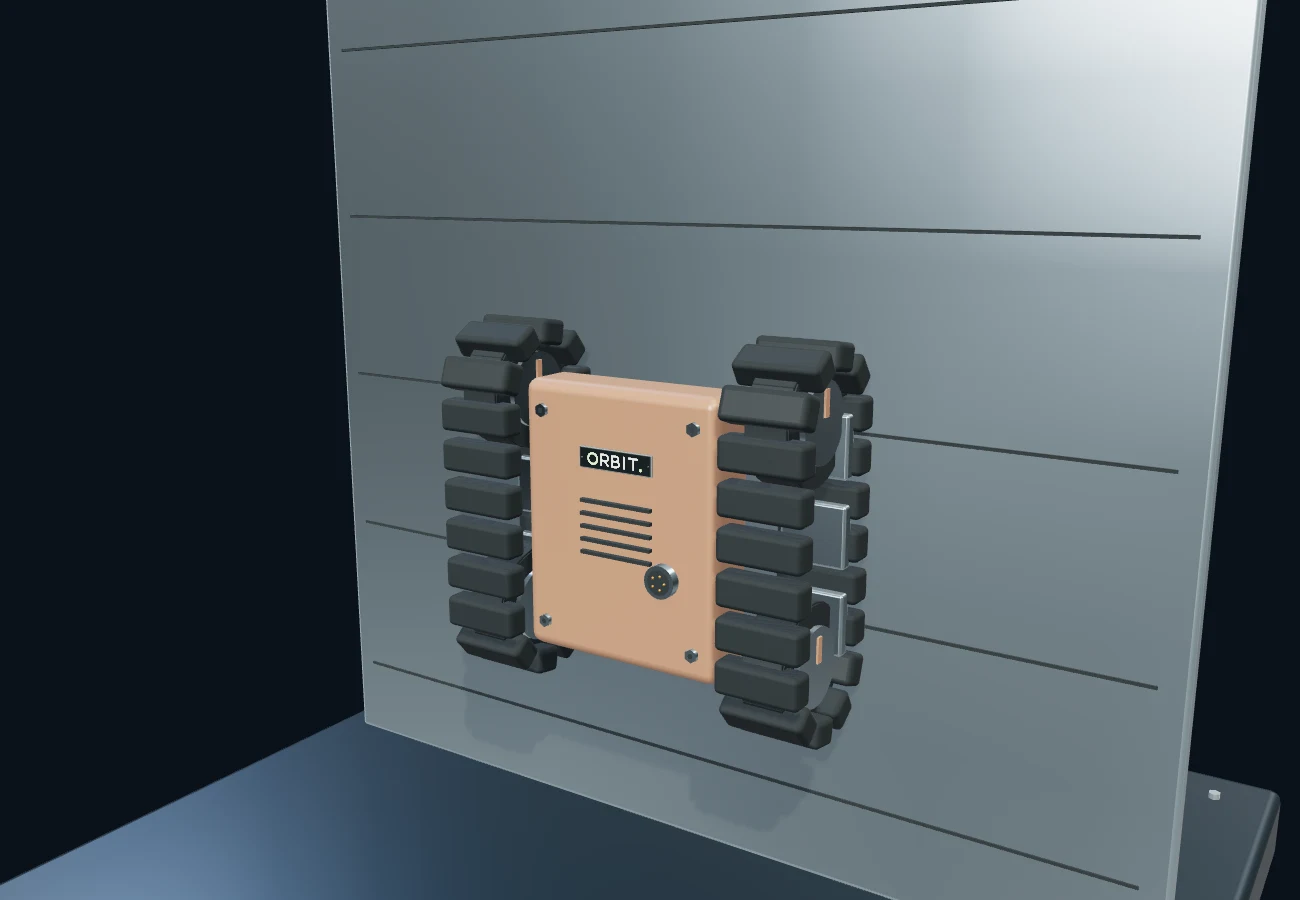
分清磁吸与履带作用,看接触段如何防滑。
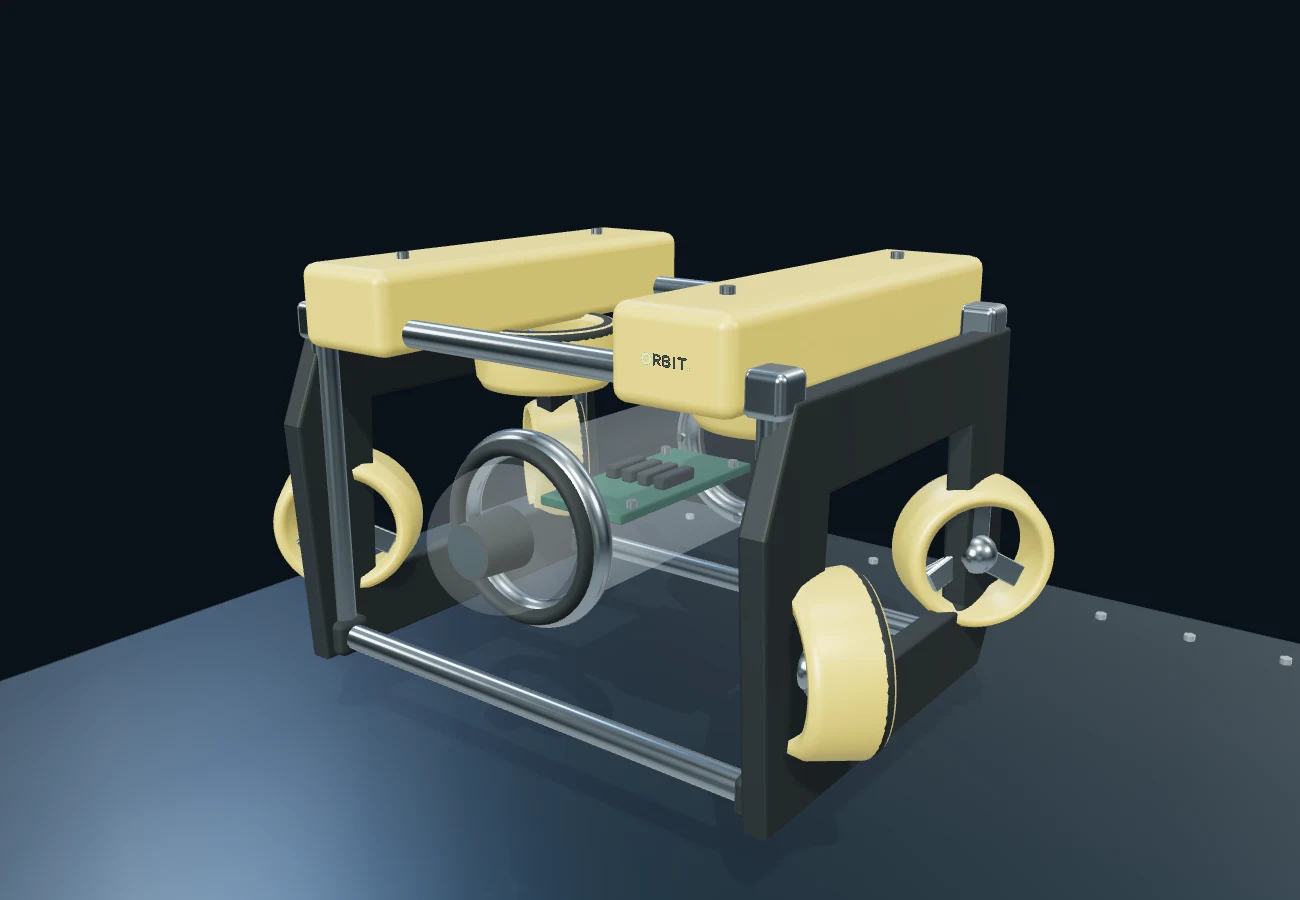
拆看耐压舱,比较推进器怎样控制升沉。
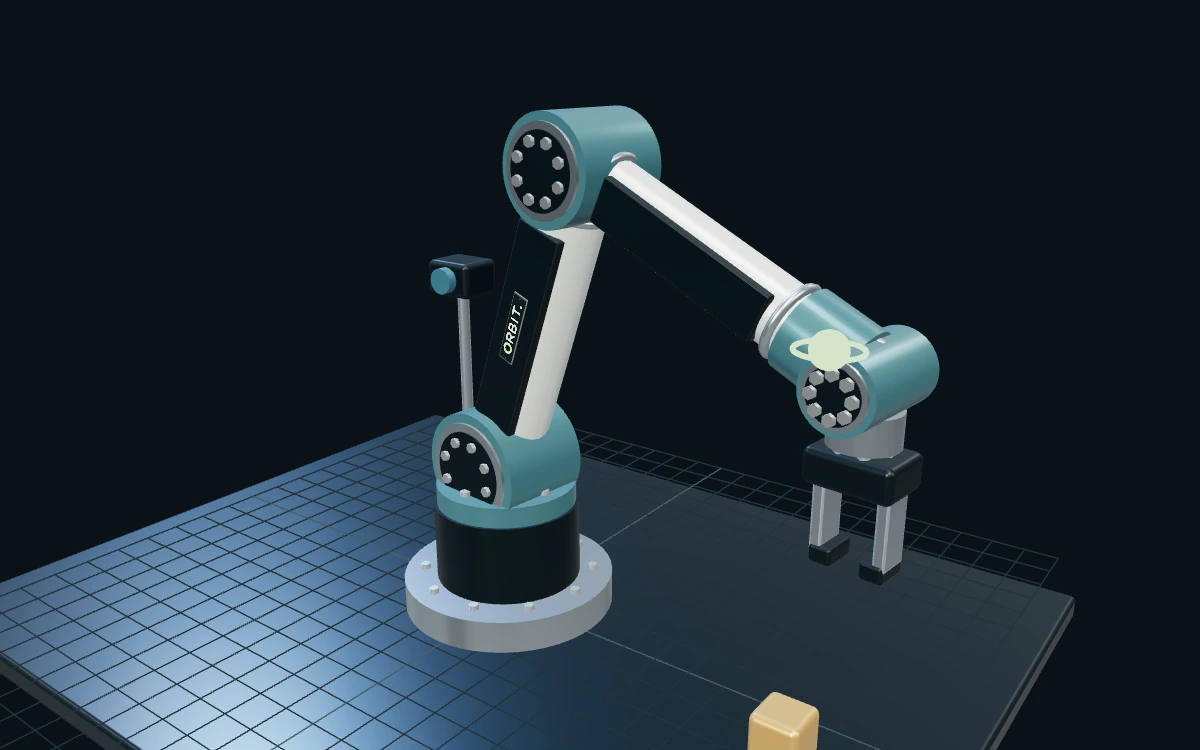
观察六轴关节,比较工具朝向与可达范围。